
चींटियों की कॉलोनी
सैकड़ों चींटियाँ भोजन तक फेरोमोन के निशान बनाती हैं; जन्म-मृत्यु चालू करें, मकड़ियाँ रखें या दो कॉलोनियों की भिड़ंत कराएं।
- Ant
- Carrying food
- Nest
- Food
- Home scent
- Food trail
Ants wander from the nest, lay a blue home trail, and lay an amber food trail on the way back with food. Paint food, rich food or walls, erase them, tap to place a nest or a spider, and watch new trails form; Rerun starts again from step 0 with what you placed. A spider's catches leave red alarm scent that ants turn away from.
चींटियों की कॉलोनी आपके लिए कैसा काम कर रहा है?



चींटियों की कॉलोनी के बारे में
- मॉडल
- दो गंधों के साथ फेरोमोन ट्रेल फोर्जिंग (Deneubourg और सहकर्मी 1990)
- वर्ल्ड
- 1,000 × 1,000 यूनिट, 200 × 200 ग्रिड पर गंध, 3,000 चींटियों तक
- इवेपोरेशन
- प्रति कदम 0.1–2% गंध; 0.4% पर एक फूड ट्रेल लगभग 170 कदमों में आधी रह जाती है
- कॉलोनी जीवन
- भोजन भंडार, रिस्पॉन्स थ्रेशोल्ड (Bonabeau और सहकर्मी 1996), ब्रूड और जीवनकाल
- लड़ाइयां
- लैंचेस्टर का स्क्वायर नियम (Franks और Partridge 1993)
इनके लिए उपयोगी: देखकर सीखना
चींटियों की कॉलोनी सिम्युलेट करती है कि चींटियों का समूह बिना किसी लीडर और दो गंधों के सहारे भोजन कैसे खोजता और जुटाता है। प्रत्येक चींटी 1,000 यूनिट के मैदान में अपने से 20 यूनिट आगे तीन बिंदुओं पर गंध सूंघती है: बिल्कुल सामने, बाईं ओर और दाईं ओर। तलाश में निकली चींटी घर की गंध (Home scent) छोड़ती है और भोजन की गंध का पीछा करती है; भोजन ले जाने वाली चींटी भोजन की गंध छोड़ती है और घर की गंध का पीछा करती है। गंध का निशान वहां सबसे तीव्र होता है जहां से चींटी घोंसले या भोजन को छोड़ती है और उसके बाद हर कदम के साथ 0.2% कमजोर होता जाता है, जिससे रास्ते स्रोत की दिशा बताते हैं। पर्यावरण में छोड़े गए निशानों के जरिए होने वाले समन्वय को स्टिग्मर्जी (stigmergy) कहा जाता है (Grassé 1959; Camazine और सहकर्मी 2001)।
Pheromones नियंत्रण तय करते हैं कि चींटियां गंध को कैसे पढ़ती और सहेजती हैं। Sensor angle सीधे सामने के नमूने और किनारों के नमूनों के बीच का कोण है, जो डिफ़ॉल्ट रूप से 34° होता है; हर कदम पर चींटी 17° से 26° उस तरफ मुड़ती है जहां गंध अधिक तेज हो। Sensor reach तय करता है कि नमूने कितनी आगे स्थित हैं, 20 यूनिट या 4 गंध कोशिकाएं। Wander हर कदम पर किसी भी तरफ 7° तक का रैंडम मोड़ जोड़ता है। Evaporation वह हिस्सा है जो प्रत्येक सेल प्रति कदम खोता है: 0.4% की दर से फूड ट्रेल लगभग 170 कदमों में आधी रह जाती है, और घर की गंध 0.3 गुना तेजी से उड़ती है। Spread हर तीसरे कदम पर प्रत्येक सेल की गंध का एक हिस्सा उसके चार पड़ोसियों में बांटता है, 0.15 पर प्रत्येक को 3.75%। अगर भोजन से लदी चींटी को कोई गंध नहीं मिलती, तो वह सीधे निकटतम घोंसले की ओर बढ़ती है, जैसा कि रेगिस्तानी चींटियां पाथ इंटीग्रेशन द्वारा करती हैं (Müller और Wehner 1988)।
Births and deaths कॉलोनी को एक जीवन चक्र प्रदान करता है। एक फूड स्टोर हर वर्कर को खिलाता है, प्रति 1,000 कदम पर Food eaten क्रम्ब्स, और नई डिलीवरी इसे फिर से भरती हैं; जब यह खाली होता है तो प्रत्येक वर्कर के भूख से मरने की संभावना प्रति कदम 4,000 में 1 होती है। ब्रूड से निकले वर्कर्स घोंसले में इंतजार करते हैं और रिस्पॉन्स थ्रेशोल्ड के आधार पर बाहर निकलते हैं: प्रत्येक की अपनी सीमा होती है, और जैसे ही स्टोर 2,000 कदमों के भोजन से नीचे गिरता है, उनके बाहर निकलने की संभावना बढ़ जाती है (Bonabeau, Theraulaz और Deneubourg 1996)। जब तक स्टोर में भोजन रहता है, रानी प्रति 1,000 कदमों में Egg laying अंडे देती है; प्रत्येक अंडे पर 1 क्रम्ब खर्च होता है और वह 2,000 कदमों बाद वर्कर बन जाता है। प्रत्येक वर्कर लगभग Lifespan कदमों तक जीता है (20% कम या ज्यादा), इसलिए अच्छी तरह से पोषित कॉलोनी लगभग Egg laying × Lifespan ÷ 1,000 वर्कर्स पर स्थिर हो जाती है, जो डिफ़ॉल्ट रूप से 2,000 है।
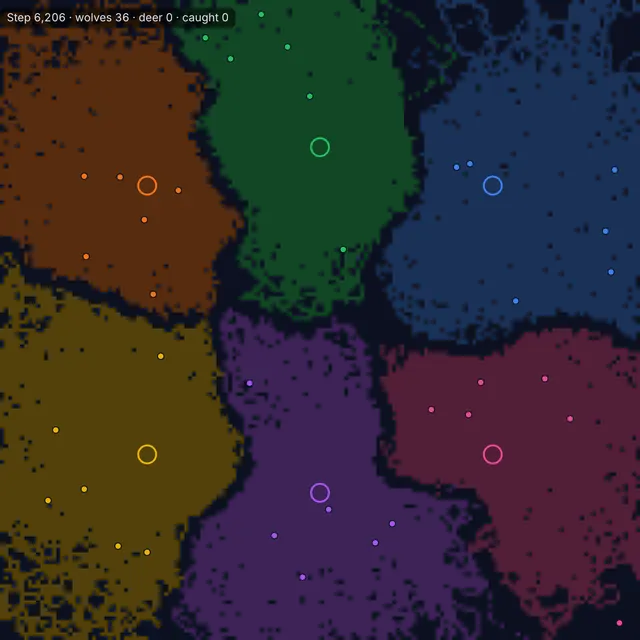
एक Spider एक ही जगह पर इंतजार करती है और 15 यूनिट के भीतर निकटतम चींटी को प्रति कदम 50% की संभावना से पकड़ती है, फिर उसे खाने में 10 कदम बिताती है। प्रत्येक शिकार 30 यूनिट के भीतर तीसरी गंध, अलार्म को पूरी तीव्रता तक पहुंचा देता है; यह प्रति कदम 4% घटती है और लगभग 230 कदमों के बाद समाप्त हो जाती है। चींटियां जिस गंध का अनुसरण कर रही होती हैं, उसमें से अलार्म का दोगुना घटा देती हैं, इसलिए रास्ते मकड़ी के चारों ओर मुड़ जाते हैं, और भूखी कॉलोनी अलार्म को कम तवज्जो देती है, क्योंकि भूखे जीव अधिक जोखिम उठाते हैं (Lima और Dill 1990)। Rival colonies में दो कॉलोनियां मैदान साझा करती हैं, प्रत्येक की अपनी गंध, स्टोर और रानी होती है। जहां उनकी चींटियां 15 यूनिट के भीतर मिलती हैं, वे लड़ती हैं: वहां मौजूद प्रत्येक दुश्मन प्रति कदम 1% की संभावना से मारता है, जो वहां मौजूद साथियों में बंट जाती है, इसलिए बड़ा स्थानीय समूह कम नुकसान उठाता है और अधिक मारता है—लैंचेस्टर का स्क्वायर नियम जैसा कि Franks और Partridge ने चींटियों पर लागू किया था (1993)। Rich food तीन गुना मजबूत ट्रेल शुरू करता है, और कॉलोनी दो ढेरों में से अधिक समृद्ध ढेर से ज्यादा भोजन जुटाती है (Beckers, Deneubourg और Goss 1993)।
Double bridge, Simon Goss और उनके सहकर्मियों (1989) के प्रयोग को दोहराता है: दो शाखाएं, जिनमें से एक दूसरी से लगभग 2.3 गुना लंबी है, एक ही भोजन तक जाती हैं, और चूंकि छोटी शाखा पर चींटियां जल्दी लौटती हैं, इसलिए उसका ट्रेल तेजी से बढ़ता है जब तक कि पूरी कॉलोनी उसी का उपयोग न करने लगे। Growing colony, Spiders, Rival colonies और Rich and poor food में से प्रत्येक एक ऐसा सवाल पूछता है जिसका उत्तर Colony चार्ट, रीडआउट या ट्रेल्स देते हैं।
चींटियों की कॉलोनी का उपयोग कैसे करें
- एक दृश्य चुनें. Nest और फूड पाइल्स, Double bridge, Obstacles, Two nests या Empty field के साथ शुरुआत करें, या कॉलोनी के दृश्यों में से एक चुनें: Growing colony, Spiders, Rival colonies या Rich and poor food।
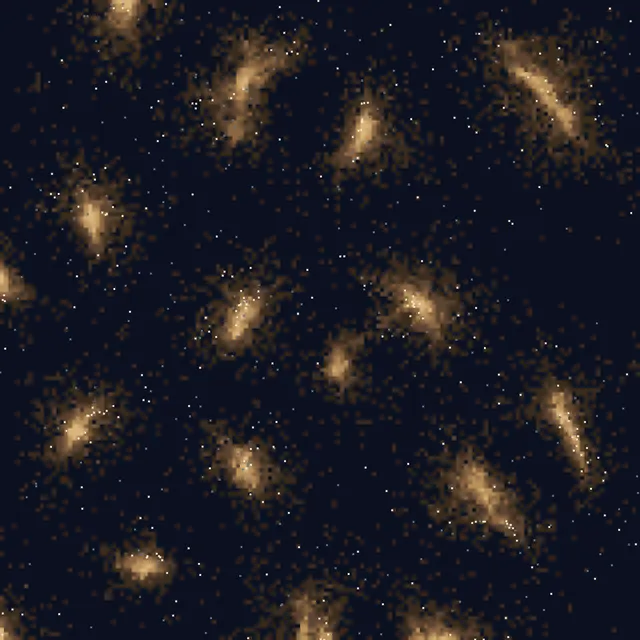
- निशान बनते देखें. नीला रंग तलाश में निकली चींटियों द्वारा छोड़ी गई घर की गंध दिखाता है; एम्बर रंग भोजन ले जाने वाली चींटियों द्वारा बनाए गए फूड ट्रेल को दर्शाता है। भोजन लिए चींटियों को हरे रंग में दिखाया गया है, और लाल रंग मकड़ी के शिकार के आसपास अलार्म सेंट को चिह्नित करता है।
- दुनिया को पेंट करें. Food, Rich food, Wall या Erase चुनें और कैनवास पर ड्रैग करें, या Nest या Spider लगाने के लिए टैप करें। भोजन को हटाने या दीवार से रास्ता रोकने पर कॉलोनी नई राह खोजती है और उस पर टिक जाती है। Rerun आपके द्वारा पेंट किए गए संसार पर t = 0 से नई कॉलोनी शुरू करता है जिसमें भोजन के ढेर भरे होते हैं; Restart पेंटिंग को साफ करता है और सीन को फिर से शुरू करता है; Reset सभी सेटिंग्स को डिफ़ॉल्ट पर लौटा देता है।
- चींटियों को ट्यून करें. Sensor angle और Sensor reach तय करते हैं कि चींटियां कहां सूंघती हैं, Wander रैंडम घुमाव जोड़ता है, Evaporation तय करता है कि रास्ते कितनी तेजी से फीके पड़ते हैं और Spread तय करता है कि वे कितने फैलते हैं। प्रत्येक सेटिंग के बगल में मौजूद ? इसे आंकड़ों के साथ समझाता है।
- Births and deaths चालू करें. Colony में, Births and deaths एक भोजन भंडार, रानी और ब्रूड, उम्र बढ़ना और भुखमरी जोड़ता है। Food eaten, Lifespan और Egg laying तय करते हैं कि प्रत्येक वर्कर कितना खाता है, वह कितने समय तक जीता है और रानी कितनी तेजी से अंडे देती है; Colony चार्ट वर्कर्स, ब्रूड और स्टोर का ग्राफ दिखाता है।
- चार्ट पढ़ें. Foraging चार्ट दिखाता है कि कितनी चींटियां भोजन ले जा रही हैं और कितने क्रम्ब्स घोंसले तक पहुंचते हैं। Rival colonies में Colonies चार्ट प्रत्येक कॉलोनी के वर्कर्स पर नजर रखता है, और चार्ट के नीचे का रीडआउट कारणों के अनुसार मौतों की गिनती करता है।
- एक्सपोर्ट करें. एक PNG सहेजें या काम कर रही कॉलोनी का एक छोटा वीडियो या GIF रिकॉर्ड करें। Record 30 s from the start उसी सेटअप को शुरुआत से फिर से चलाता है और इसके पहले 30 सेकंड को फ्रेम दर फ्रेम रिकॉर्ड करता है।
अक्सर पूछे जाने वाले सवाल
असली चींटियां सबसे छोटा रास्ता कैसे ढूंढती हैं?
इसे मजबूत करके: छोटी राह चुनने वाली चींटियां जल्दी लौटती हैं और उस पर बार-बार गंध छोड़ती हैं, जिससे उनका ट्रेल बढ़ता है जबकि लंबे रास्ते फीके पड़ जाते हैं। Goss और सहकर्मियों (1989) के डबल-ब्रिज प्रयोग में, एक ही भोजन के लिए दो रास्ते मिलने पर अर्जेंटीना की चींटियों ने छोटे रास्ते का उपयोग करना शुरू कर दिया। Double bridge सीन इसे एक लंबी शाखा के साथ दोहराता है जो छोटी शाखा से लगभग 2.3 गुना लंबी है।
फेरोमोन का उड़ना (evaporation) क्या करता है?
यह कॉलोनी को उन रास्तों को भूलने में मदद करता है जिनका अब उपयोग नहीं होता। गंध का प्रत्येक सेल हर कदम पर अपना एक हिस्सा खो देता है, इसलिए ट्रेल तभी तक बना रहता है जब तक चींटियां उस पर गंध छोड़ती रहती हैं: डिफ़ॉल्ट 0.4% प्रति कदम पर एक फूड ट्रेल लगभग 170 कदमों में आधी रह जाती है। एंट कॉलोनी ऑप्टिमाइजेशन (Dorigo, Maniezzo और Colorni 1996) भी इसी कारण से अपने सिम्युलेटेड फेरोमोन को वाष्पीकृत करता है, ताकि शुरुआती चॉइस को भुलाया जा सके।
वर्कर चींटियां कितने समय तक जीवित रहती हैं?
अपनी रानी की तुलना में बहुत कम। चींटी रानियां लगभग 30 साल तक जीवित रह सकती हैं और वर्कर्स से 10 गुना अधिक जी सकती हैं (Jemielity और सहकर्मी 2005), और घोंसले के बाहर जोखिम भरा काम करने वाले वर्कर्स अंदर रहने वालों की तुलना में तेजी से बूढ़े होते हैं (Chapuisat और Keller 2002)। इस सिम्युलेशन में Lifespan एक वर्कर का औसत जीवन तय करता है, डिफ़ॉल्ट रूप से 10,000 कदम, 20% कम या ज्यादा।
जब चींटियों की कॉलोनी का भोजन समाप्त हो जाता है तो क्या होता है?
यह सिकुड़ जाती है: रानी अंडे देना बंद कर देती है और नए वर्कर्स के पैदा होने की तुलना में पुराने वर्कर्स तेजी से मरने लगते हैं। Walter Tschinkel (1993) द्वारा एक वर्ष तक ट्रैक की गई फायर एंट कॉलोनियां उन महीनों में सिकुड़ गईं जब वर्कर्स की मौत जन्म से अधिक थी और तब बढ़ीं जब जन्म मौतों से अधिक थे। Births and deaths चालू होने पर, खाली स्टोर अंडे देना रोक देता है और प्रत्येक वर्कर के भूख से मरने की 4,000 में 1 संभावना होती है; Growing colony सीन लगभग 2,000 वर्कर्स तक पहुंचता है और भोजन कम होने पर घट जाता है।
चींटियां शिकारियों पर कैसी प्रतिक्रिया देती हैं?
अलार्म सेंट से, और खतरे के मुकाबले भोजन को तौलकर। हमले के पास की चींटियां अलार्म फेरोमोन छोड़ती हैं जो उनके आसपास के वर्कर्स को सचेत करता है (Wilson 1958)। Nonacs और Dill (1990) के प्रयोग में, 12 Lasius pallitarsis कॉलोनियों ने शिकारी चींटी द्वारा सुरक्षित भोजन क्षेत्र को भी उतना ही महत्व दिया जितना कि एक सुरक्षित क्षेत्र को, बशर्ते कॉलोनी की अतिरिक्त वृद्धि ने खोए हुए भोजन तलाशने वालों की भरपाई कर दी हो। Spiders सीन में प्रत्येक शिकार से अलार्म निकलता है जो लगभग 230 कदमों में फीका पड़ जाता है, और रास्ते मकड़ी के चारों ओर मुड़ जाते हैं।
स्टिग्मर्जी (Stigmergy) क्या है?
पर्यावरण में छोड़े गए बदलावों के जरिए समन्वय, जहां एक व्यक्ति का निशान अगले का मार्गदर्शन करता है। Pierre-Paul Grassé ने दीमकों के निर्माण कार्य को देखने के बाद 1959 में इसे नाम दिया था, और चींटियों के फेरोमोन ट्रेल्स इसका मानक उदाहरण हैं (Camazine और सहकर्मी 2001)।
रास्तों के रंग क्या दर्शाते हैं?
नीला रंग घर की गंध है जिसे खोज में निकली चींटियां घोंसला छोड़ते समय बनाती हैं, और भोजन ले जाने वाली चींटियां इसी के सहारे लौटती हैं; यह एम्बर रंग के फूड ट्रेल से 0.3 गुना तेजी से उड़ता है जिसे लौटती चींटियां बनाती हैं और खोजने वाली चींटियां फॉलो करती हैं। Rival colonies में दूसरी कॉलोनी की घर की गंध टील (teal) और उसका फूड ट्रेल गुलाबी होता है। लाल रंग मकड़ी के शिकार के आसपास अलार्म सेंट होता है।
क्या यह चींटी कॉलोनी अनुकूलन (Ant Colony Optimization) से संबंधित है?
हाँ। एंट कॉलोनी ऑप्टिमाइजेशन सिम्युलेटेड चींटियों और उड़ते फेरोमोन के साथ रूटिंग और शेड्यूलिंग की समस्याओं को हल करता है; Marco Dorigo, Vittorio Maniezzo और Alberto Colorni ने 1996 में इसके पहले रूप, एंट सिस्टम का वर्णन किया था। यह सिम्युलेटर उस जैविक व्यवहार को प्रदर्शित करता है जिसने इसे प्रेरित किया।
क्या यह एक वैज्ञानिक मॉडल है?
यह प्रकाशित तंत्रों से निर्मित एक शिक्षण मॉडल है: ट्रेल बनाना और उसका अनुसरण करना (Deneubourg और सहकर्मी 1990), रिस्पॉन्स थ्रेशोल्ड (Bonabeau और सहकर्मी 1996), अलार्म सेंट (Wilson 1958) और लैंचेस्टर की लड़ाई (Franks और Partridge 1993)। इसके आंकड़े मॉडल सेटिंग्स हैं जिन्हें इस तरह चुना गया है कि सिमुलेशन कुछ मिनटों में पूरा हो जाए, न कि किसी प्रजाति के वास्तविक माप, जिनमें भुखमरी की संभावना, अंडे से वर्कर बनने के 2,000 कदम, मकड़ी की पहुंच और लड़ाई की संभावना शामिल है।
संदर्भ
- Goss, S., Aron, S., Deneubourg, J.-L., & Pasteels, J. M. (1989). Self-organized shortcuts in the Argentine ant. Naturwissenschaften 76, 579–581.
- Deneubourg, J.-L., Aron, S., Goss, S., & Pasteels, J. M. (1990). The self-organizing exploratory pattern of the Argentine ant. Journal of Insect Behavior 3, 159–168.
- Grassé, P.-P. (1959). La reconstruction du nid et les coordinations interindividuelles chez Bellicositermes natalensis et Cubitermes sp. La théorie de la stigmergie. Insectes Sociaux 6, 41–80.
- Camazine, S., Deneubourg, J.-L., Franks, N. R., Sneyd, J., Theraulaz, G., & Bonabeau, E. (2001). Self-Organization in Biological Systems. Princeton University Press.
- Müller, M., & Wehner, R. (1988). Path integration in desert ants, Cataglyphis fortis. Proceedings of the National Academy of Sciences 85(14), 5287–5290.
- Dorigo, M., Maniezzo, V., & Colorni, A. (1996). Ant system: optimization by a colony of cooperating agents. IEEE Transactions on Systems, Man, and Cybernetics, Part B 26(1), 29–41.
- Bonabeau, E., Theraulaz, G., & Deneubourg, J.-L. (1996). Quantitative study of the fixed threshold model for the regulation of division of labour in insect societies. Proceedings of the Royal Society B 263, 1565–1569.
- Gordon, D. M. (1996). The organization of work in social insect colonies. Nature 380, 121–124.
- Prabhakar, B., Dektar, K. N., & Gordon, D. M. (2012). The regulation of ant colony foraging activity without spatial information. PLoS Computational Biology 8(8), e1002670.
- Schmid-Hempel, P., & Schmid-Hempel, R. (1984). Life duration and turnover of foragers in the ant Cataglyphis bicolor. Insectes Sociaux 31, 345–360.
- Hölldobler, B., & Wilson, E. O. (1990). The Ants. Springer.
- Jemielity, S., Chapuisat, M., Parker, J. D., & Keller, L. (2005). Long live the queen: studying aging in social insects. AGE 27(3), 241–248.
- Chapuisat, M., & Keller, L. (2002). Division of labour influences the rate of ageing in weaver ant workers. Proceedings of the Royal Society B 269, 909–913.
- Tschinkel, W. R. (1993). Sociometry and sociogenesis of colonies of the fire ant Solenopsis invicta during one annual cycle. Ecological Monographs 63(4), 425–457.
- Oster, G. F., & Wilson, E. O. (1978). Caste and Ecology in the Social Insects. Princeton University Press.
- Holling, C. S. (1959). Some characteristics of simple types of predation and parasitism. The Canadian Entomologist 91(7), 385–398.
- Wilson, E. O. (1958). A chemical releaser of alarm and digging behavior in the ant Pogonomyrmex badius (Latreille). Psyche 65, 41–51.
- Nonacs, P., & Dill, L. M. (1990). Mortality risk vs. food quality trade-offs in a common currency: ant patch preferences. Ecology 71(5), 1886–1892.
- Lima, S. L., & Dill, L. M. (1990). Behavioral decisions made under the risk of predation: a review and prospectus. Canadian Journal of Zoology 68(4), 619–640.
- Franks, N. R., & Partridge, L. W. (1993). Lanchester battles and the evolution of combat in ants. Animal Behaviour 45(1), 197–199.
- Batchelor, T. P., & Briffa, M. (2011). Fight tactics in wood ants: individuals in smaller groups fight harder but die faster. Proceedings of the Royal Society B 278, 3243–3250.
- Adams, E. S. (1990). Boundary disputes in the territorial ant Azteca trigona: effects of asymmetries in colony size. Animal Behaviour 39(2), 321–328.
- Beckers, R., Deneubourg, J.-L., Goss, S., & Pasteels, J. M. (1990). Collective decision making through food recruitment. Insectes Sociaux 37, 258–267.
- Beckers, R., Deneubourg, J.-L., & Goss, S. (1993). Modulation of trail laying in the ant Lasius niger and its role in the collective selection of a food source. Journal of Insect Behavior 6, 751–759.