
幽灵堵车模拟
在环形公路上直观观察无事故幽灵堵车的自发形成,并查看时空图分析车流动态。
- Slow car
- Stoplight, red
- Stoplight, green
Cars speed up, brake for the car ahead and now and then hesitate for no reason; that hesitation alone makes jams that drift backward, the red bands in the space-time diagram. With Slow car, click a car to cap it at 54 km/h; with Stoplight, click the road to place or remove a light; drag Add cars or Remove cars along the road. Rerun keeps these changes.
你觉得 幽灵堵车模拟 体验如何?

关于 幽灵堵车模拟
幽灵堵车模拟器是对 Kai Nagel 和 Michael Schreckenberg 于 1992 年提出的元胞自动机交通模型(Nagel-Schreckenberg 模型)的实时动态演示。环形公路被划分为若干长 7.5 米的元胞,每个元胞为空或容纳一辆车。每一步中,所有驾驶员均遵循四条规则:加速 1 单位、为免追尾前车而减速、偶尔无故轻微降速(随机慢行 Dawdling),以及向前行驶。
正是这微不足道的随机迟疑,足以酿成幽灵堵车——即在没有任何事故、车道封闭或瓶颈路段的情况下自发形成的拥堵。前方一辆车稍微减速,后方车辆就被迫踩更重的刹车,一波停滞车流随之形成并逆着行车方向向后漂移,这与 Yuki Sugiyama 等人于 2008 年在环形测试道上用真车实测拍下的现象完全一致。环形下方的时空图将每次拥堵记录为随时间向后倾斜的深色条纹。
流量-密度图绘制了交通工程中的“基本图”:随着车辆不断增加,交通流量(每小时通过车辆数)先上升,在达到临界密度时达到峰值,随后因拥堵占据道路而急剧下降。绿色圆点来自快速实测数据,圆圈代表屏幕上的当前交通状态。你可以添加支持超车变道的第二条车道、投放慢速货车、设置红绿灯、在局部路段增减车辆,并导出 PNG、视频或 GIF。
如何使用 幽灵堵车模拟
- 设置车流密度. 使用 Cars(车辆数)调整环路的拥挤程度。当约 10–15% 的元胞被占用时,车流畅通无阻;一旦超过这一临界值,幽灵堵车就会自发显现。
- 微调驾驶习惯. Top speed(最高车速)设定车辆的极限速度(每步移动一个元胞相当于 27 km/h)。Dawdling(随机慢行)是驾驶员在每步中随机减速的概率——将其调至零,低密度下的拥堵就会彻底消失。
- 解读时空图. 每一行代表一个时间步;行上的每个像素对应环路的一个元胞。颜色代表车速,从红色(停止)到绿色(高速)。拥堵在图上表现为向后漂移的红色条带。
- 解读基本图. Flow vs density(流量与密度)图表绘制了流量随密度的变化关系。离散圆点代表当前参数下的 Measured curve (circle = now) 实测曲线,圆圈则实时追踪屏幕上的道路状态。
- 人为制造干扰. Click on the road(点击道路)可以将小汽车变为慢速卡车,放置或移除红绿灯,或者在特定路段增减车辆。Rerun(重新运行)会从 t = 0 重新开始,保留你最后修改的道路状态,所有车辆处于静止;Restart(重新开始)会清除你的修改并再次随机分布车辆;Reset(重置)还会将所有设置恢复为默认值。
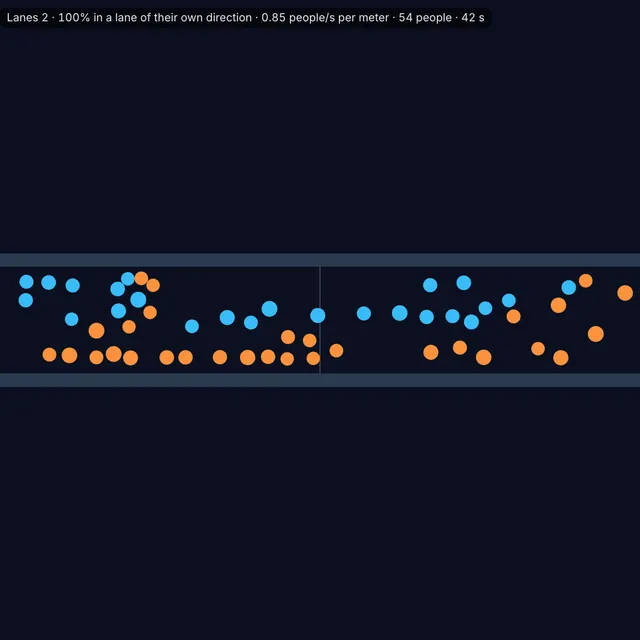
- 测试双车道. 将 Lanes(车道数)切换为 2,允许驾驶员变道超车。Lane changing(变道倾向)用于设定相邻车道更通畅时驾驶员换道的积极程度。
- 导出与分享. 保存交通状态的 PNG 图像,或录制为视频或 GIF。Record 30 s from the start(从头录制30秒)将从初始状态重新运行相同配置,并逐帧录制前 30 秒的画面。
常见问题解答
什么是幽灵堵车?
它指的是在没有任何外部诱因(如交通事故、施工或道路变窄)下自发形成的交通拥堵。在车流密度较高时,前车哪怕微小的减速都会迫使后车更加剧烈地刹车,这种扰动随着车队向后传播并不断放大。尽管车辆依然向前行驶,但形成的拥堵波会以大约 15 到 20 km/h 的速度逆流向后传播。
什么是 Nagel-Schreckenberg 模型?
它是研究高速公路交通流的经典元胞自动机模型:车辆在离散的元胞车道上行驶,遵循加速、减速防撞、以一定概率随机慢行以及移动四个基本步骤。尽管规则极度精简,它却能逼真复现幽灵堵车、逆向传播的拥堵波以及真实道路上测得的交通流基本图。
交通基本图说明了什么?
它揭示了车流密度(每公里车辆数)与流量(每小时通过车辆数)之间的对应关系。在低密度阶段,流量随车辆增加而稳步上升;一旦超过临界密度,车辆便会相互阻滞引发拥堵,导致通行能力断崖式下跌。交通工程师常根据实测的基本图来设定合理限速和匝道控制策略。
如何有效预防幽灵堵车?
保持平稳驾驶大有裨益:降低 Dawdling(随机慢行)可以让拥堵延缓发生。通过匝道控制等手段将车流密度维持在临界值以下,能使交通始终保持在畅通分支。针对自适应巡航(ACC)的研究还表明,只要道路上有少数几辆行驶平稳的智能车辆,就能显著平抑“走走停停”的震荡拥堵波。
参考文献
- Nagel, K., & Schreckenberg, M. (1992). A cellular automaton model for freeway traffic. Journal de Physique I 2(12), 2221–2229.
- Schadschneider, A., & Schreckenberg, M. (1993). Cellular automation models and traffic flow. Journal of Physics A: Mathematical and General 26(15), L679–L683.
- Chowdhury, D., Santen, L., & Schadschneider, A. (2000). Statistical physics of vehicular traffic and some related systems. Physics Reports 329(4–6), 199–329.
- Sugiyama, Y., Fukui, M., Kikuchi, M., Hasebe, K., Nakayama, A., Nishinari, K., Tadaki, S., & Yukawa, S. (2008). Traffic jams without bottlenecks — experimental evidence for the physical mechanism of the formation of a jam. New Journal of Physics 10, 033001.