
狼群領地
狼群利用氣味標記劃分領地,領地間的緩衝區則成了鹿群的避難所。
- Pack 1
- Pack 2
- Pack 3
- Pack 4
- Pack 5
- Pack 6
- Den
- Territory, tinted by pack
- Buffer zone or unclaimed
- Deer
- Lake
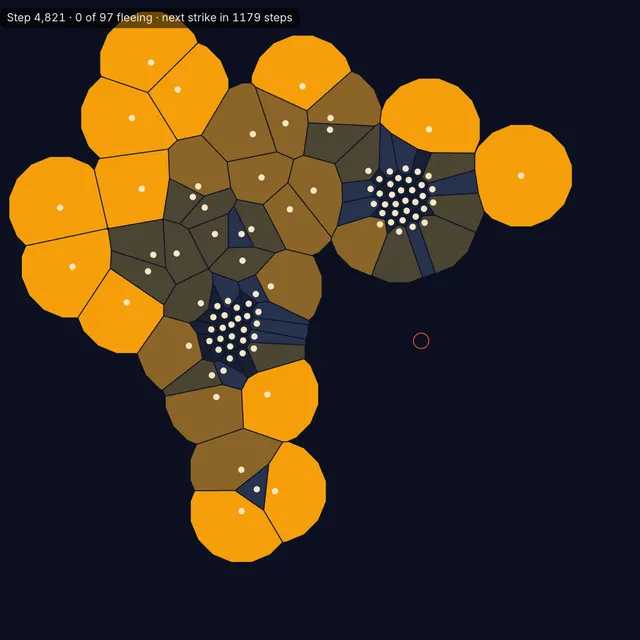
Each pack ranges from its den and marks it with scent; where wolves smell a neighbor's marks ahead they mark more and turn back, so territories tile the land with buffer zones between them. Tap to place a den or remove a pack, paint lakes and Erase them, or drop deer, an event in time, and see where they last. Rerun keeps the dens and lakes.
狼群領地 的使用體驗如何?


關於 狼群領地
- 模型
- 氣味標記與遇外來標記避退模型(Lewis and Murray 1993)
- 狼群
- 最多 8 群,每群 2–10 隻狼
- 領地
- 在六個狼群設定下,6,000 步後約占土地的 83%
- 緩衝區
- 距兩塊領地約 37 單位以內的未占領土地
- 鹿群
- 最多 1,500 隻;在緩衝區中存活時間最長(Mech 1977)
狼群領地模擬狼群如何透過氣味標記劃分土地。每個狼群都有一個巢穴;狼隻以相關隨機遊走方式從巢穴向外漫遊,離巢越遠折返傾向越強,並在走過的地方留下自身氣味的標記。當狼隻聞到前方 30 單位處有其他狼群的標記時,會留下更多標記並轉向折返巢穴。標記會隨時間消退但不會擴散。這是 Mark Lewis 與 James Murray 於 1993 年提出的機制模型,其依據是明尼蘇達州東北部的野外研究:相鄰狼群間存在狼隻罕至的緩衝區,且鄰近緩衝區處的氣味標記密度明顯更高。
當某地的氣味濃度超過設定值時,該處即屬於氣味最強的狼群;兩塊領地之間約 37 單位以內未被占領的土地則為緩衝區。在六個狼群的設定下,經過 6,000 步(Steps)後,領地大約覆蓋全圖的 83%,而夾在領地之間的緩衝區約占 10%。標記維持的時間決定了狼群能守住的領地大小,正如 Luca Giuggioli、Jonathan Potts 與 Stephen Harris 在 2011 年針對氣味標記動物的研究所示:調高 Scent fades(氣味消退)會使領地縮小。
鹿群隨機漫遊,繁殖上限為 1,500 隻,進入狼隻 8 單位範圍內會被捕食。狼隻極少進入緩衝區,因此鹿群在該處存活最久:在 L. David Mech 於 1977 年的研究中,族群量銳減後倖存的鹿群皆生活在各狼群領地交界的邊界帶,狼隻為了避免與鄰群發生致命衝突而極少在此狩獵。數值面板會顯示各狼群的土地占比,以及緩衝區所占的土地與鹿群比例;圖表亦持續追蹤兩者變化。移除一個狼群後,隨著其氣味消退,相鄰狼群將逐步接收該處土地。
如何使用 狼群領地
- 選擇預設配置. Six packs(六個狼群)會放置六個巢穴並展示領地的形成。Buffer zones and deer(緩衝區與鹿群)會加入 600 隻鹿;Remove a pack(移除一個狼群)會加入鹿群並將游標切換至 Remove pack(移除狼群)。
- 觀察領地形成. 當氣味濃度超過設定門檻時,各狼群的土地會填上該群的專屬色調;緩衝區則維持深色底色。巢穴顯示為圓環,狼隻為對應群色的實心圓點,鹿群則為米白色小點。
- 編輯地圖. 當 Tool(工具)設為 Den(巢穴)時,點擊即可放置新狼群;設為 Remove pack(移除狼群)時,點擊巢穴附近即可移除該狼群;設為 Lake(湖泊)時,拖曳可繪製狼隻會繞行的水域;設為 Deer(鹿)時,拖曳可投放鹿群;設為 Erase(擦除)時,拖曳可清除水域。Rerun 會保留目前的巢穴與湖泊並從 t = 0 重新執行;Restart 會清除所有自訂內容並重啟預設設定;Reset 則會將所有數值恢復為預設值。
- 微調狼群參數. Pull to den(返巢引力)控制狼隻漫遊的距離,Marking at borders(邊界標記強度)設定在鄰群附近加強標記的程度,Retreat from neighbors(遇鄰避退)控制折返的強度,Scent fades(氣味消退)則決定標記維持的時間。每個設定旁邊的 ? 均附有詳細數值說明。
- 讀取緩衝區數據. 數值面板以各群顏色列出其土地占比,以及緩衝區在總土地與鹿群中的占比。當地圖上有鹿群時,圖表會顯示鹿群在緩衝區的占比逐漸高於緩衝區的土地占比。
- 匯出檔案. 可儲存為 PNG、錄製 8 秒影片(Record 8 seconds),或從頭錄製 30 秒:這會從頭重新執行相同設定並逐幀記錄。
常見問題
狼群如何標記牠們的領地?
狼群會在走過的路線上留下氣味標記,並在鄰近其他狼群標記的邊緣地帶加強標記。Roger Peters 與 L. David Mech 於 1975 年描述了明尼蘇達州狼群的氣味標記行為,而 Lewis 與 Murray 於 1993 年提出的模型展示了這種標記方式配合遇外來標記即折返的行為,如何將土地分割為不同領地。
狼群之間的緩衝區是什麼?
相鄰領地之間狼隻活動極少的狹長地帶,因為進入該區域有與鄰群交戰的風險。Mech(1977)發現明尼蘇達州東北部鹿群銳減後倖存的鹿,大多生活在這些狼隻極少捕食的邊界重疊區。在本模擬中,緩衝區約占全圖土地的 10%,而當地圖上有鹿群時,緩衝區內的鹿群占比會更高。
為什麼鹿群能在緩衝區存活?
因為狼隻在該處的狩獵頻率最低。狼隻遇到鄰群有被殺死的風險,因此會避開自身領地的邊界;身處邊界的鹿群面對的捕食壓力較小,Mech(1977)提出這些鹿繁衍的後代隨後會重新補充領地核心的族群。在此模擬中,鹿進入狼隻 8 單位內會被捕食,且在領地核心消失得最快。
當一個狼群消失時會發生什麼事?
隨著其氣味標記消退,相鄰狼群會向其土地擴展。在 Remove a pack 預設模式下點擊某個巢穴:該狼群即被移除,其標記在預設設定下約經 1,400 步完全消退,面板數值會顯示相鄰狼群的占比隨之擴大。Moorcroft、Lewis 與 Crabtree(2006)曾利用同類型模型預測黃石公園郊狼群的類似動態。
這是一個科學模型嗎?
這是一個基於已發表機制的教學模型,模擬氣味標記與遇外來標記折返的行為(Lewis and Murray 1993;White, Lewis and Murray 1996)。其中的數值為使領地能在一分鐘內形成的模擬設定,而非真實狼群的測量值:包括 1,000 單位的場地、30 單位的狼隻嗅覺範圍、鹿群繁殖率以及狼隻的捕食成功率。
參考文獻
- Peters, R. P., & Mech, L. D. (1975). Scent-marking in wolves. American Scientist 63(6), 628–637.
- Mech, L. D. (1977). Wolf-pack buffer zones as prey reservoirs. Science 198, 320–321.
- Lewis, M. A., & Murray, J. D. (1993). Modelling territoriality and wolf–deer interactions. Nature 366, 738–740.
- Mech, L. D. (1994). Buffer zones of territories of gray wolves as regions of intraspecific strife. Journal of Mammalogy 75(1), 199–202.
- White, K. A. J., Lewis, M. A., & Murray, J. D. (1996). A model for wolf-pack territory formation and maintenance. Journal of Theoretical Biology 178(1), 29–43.
- Moorcroft, P. R., Lewis, M. A., & Crabtree, R. L. (2006). Mechanistic home range models capture spatial patterns and dynamics of coyote territories in Yellowstone. Proceedings of the Royal Society B 273, 1651–1659.
- Giuggioli, L., Potts, J. R., & Harris, S. (2011). Animal interactions and the emergence of territoriality. PLoS Computational Biology 7(3), e1002008.
- Potts, J. R., & Lewis, M. A. (2014). How do animal territories form and change? Lessons from 20 years of mechanistic modelling. Proceedings of the Royal Society B 281, 20140231.