
オオカミの縄張り
オオカミの群れがマーキングによって縄張りを形成し、境界の緩衝地帯でシカが生き延びます。
- Pack 1
- Pack 2
- Pack 3
- Pack 4
- Pack 5
- Pack 6
- Den
- Territory, tinted by pack
- Buffer zone or unclaimed
- Deer
- Lake
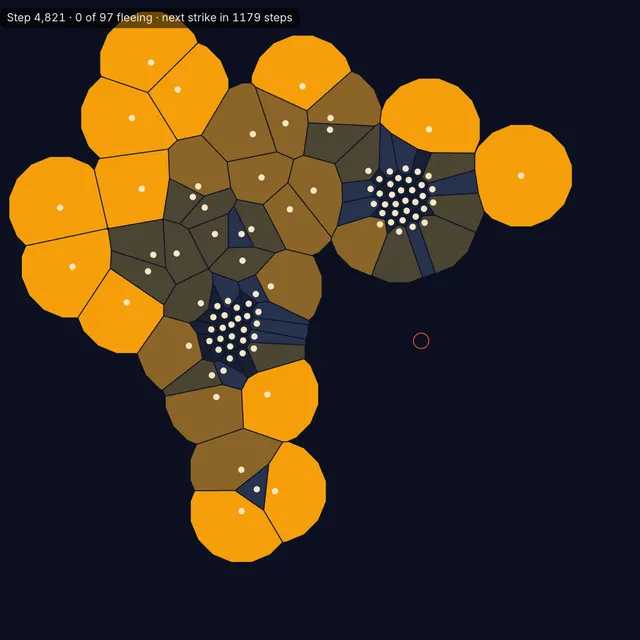
Each pack ranges from its den and marks it with scent; where wolves smell a neighbor's marks ahead they mark more and turn back, so territories tile the land with buffer zones between them. Tap to place a den or remove a pack, paint lakes and Erase them, or drop deer, an event in time, and see where they last. Rerun keeps the dens and lakes.
オオカミの縄張りの使い心地はいかがですか?


オオカミの縄張りについて
- モデル
- 他者の匂いからの退却を伴う匂い付けモデル(Lewis and Murray 1993)
- 群れ
- 最大8群(各2〜10頭のオオカミ)
- 縄張り
- 6つの群れで6,000ステップ後に土地の約83%を占有
- 緩衝地帯
- 2つの縄張りから約37単位以内にある未帰属地
- シカ
- 最大1,500頭。緩衝地帯で最も長く生き延びる(Mech 1977)
オオカミの縄張りは、オオカミの群れが匂い付けによってどのように土地を分割するかをシミュレートします。各群れには巣穴(Den)があり、オオカミは相関ランダムウォークで巣穴から離れ、遠くへ行くほど引き返す傾向を強めながら移動経路に匂いを残します。30単位前方に他の群れの匂いを感知したオオカミは、匂い付けを強めて巣穴の方へと引き返します。匂いは拡散せず時間とともに薄れます。これは、ミネソタ州北東部の野外調査で隣接する群れの間にオオカミがほとんどいない緩衝地帯と活発な匂い付けが確認されたことを受け、1993年にMark LewisとJames Murrayがモデル化したメカニズムです。
あるセルの匂いが設定値を超えると、最も強い匂いを持つ群れにその土地が帰属します。2つの縄張りから約37単位以内にある未帰属の土地が緩衝地帯となります。6つの群れが存在する場合、6,000ステップ後に縄張りが領域の約83%を覆い、その間に約10%の緩衝地帯が形成されます。Luca Giuggioli、Jonathan Potts、Stephen Harrisが2011年に匂い付け動物について示したように、匂いの持続時間が群れの保持可能な土地の広さを決定します。Scent fades(匂いの消失)の値を上げると縄張りは縮小します。
シカはランダムに移動し、上限1,500頭まで繁殖しながら、オオカミの8単位以内に近づくと捕獲されます。オオカミが緩衝地帯に入ることは滅多にないため、シカはそこで最も長く生き残ります。L. David Mechの1977年の研究では、個体群減少時に生き残ったシカは、オオカミ同士の致命的な衝突を避けるために狩りがあまり行われない境界域に生息していました。表示パネルには各群れの土地占有率、緩衝地帯の土地割合、および緩衝地帯にいるシカの割合が表示され、グラフでその推移を追跡できます。群れを削除すると、その匂いが薄れるにつれて隣の群れが土地を占有します。
オオカミの縄張りの使い方
- プリセットを選択する. Six packs(6つの群れ)は6つの巣穴を配置して縄張りの形成を表示します。Buffer zones and deer(緩衝地帯とシカ)は600頭のシカを追加します。Remove a pack(群れの削除)はシカを追加し、ポインターをRemove pack(群れの削除)に設定します。
- 縄張りの形成を観察する. 匂いが設定レベルを超えると、各群れの土地はその群れの色で塗りつぶされます。緩衝地帯は暗い背景のまま残ります。巣穴はリング、オオカミは群れの色が付いた円、シカはクリーム色の点で表示されます。
- マップを変更する. Tool(ツール)をDen(巣穴)にしてタップすると新しい群れを配置し、Remove pack(群れの削除)で巣穴の近くをタップすると群れを削除します。Lake(湖)でドラッグするとオオカミが迂回する水域を描け、Deer(シカ)でシカを配置し、Erase(消去)で水域を削除できます。Rerunは現在の巣穴や湖を維持してt = 0から再開し、Restartはそれらを消去してプリセットを再開します。Resetはすべての設定をデフォルトに戻します。
- 群れの行動を調整する. Pull to den(巣穴への引力)はオオカミの行動範囲、Marking at borders(境界での匂い付け)は隣接域での匂い付け頻度、Retreat from neighbors(隣接群からの退却)は引き返す強さ、Scent fades(匂いの消失)は匂いの持続時間を設定します。各項目の横にある「?」で数値の詳細を確認できます。
- 緩衝地帯のデータを確認する. 表示パネルには、各群れの色で土地の占有率が示され、緩衝地帯の土地割合とシカの割合も表示されます。マップにシカがいる場合、緩衝地帯におけるシカの割合が土地の割合を上回って上昇する様子がグラフに示されます。
- エクスポートする. PNGとして保存するか、Record 8 seconds(8秒間録画)を行うか、最初から同じ設定を実行してコマ送りで記録する30秒の録画を実行できます。
よくある質問
オオカミはどのように縄張りを主張しますか?
移動ルート沿いに匂いを残すことでマーキングを行い、隣接する群れの匂いがある境界付近ではさらに頻繁に行います。Roger PetersとL. David Mechは1975年にミネソタ州のオオカミによる匂い付けを報告し、LewisとMurrayの1993年のモデルは、他者の匂いから引き返す行動とこのような匂い付けによって土地が縄張りに分割される仕組みを示しました。
オオカミの群れ間の緩衝地帯とは何ですか?
隣接する縄張りの間に位置し、立ち入ると隣の群れとの衝突につながる危険があるため、オオカミがほとんど時間を過ごさない帯状の土地です。Mech(1977)は、ミネソタ州北東部で個体数が減少した際に生き残ったシカが、オオカミがほとんど狩りをしない縄張りの重複境界域に生息していることを発見しました。このシミュレーションでは、緩衝地帯は土地の約10%を占め、シカが存在する場合はシカ全体のより大きな割合を抱えます。
なぜシカは緩衝地帯で生き残れるのですか?
オオカミがそこで狩りを行うことが最も少ないためです。隣接群に遭遇したオオカミは命を落とす危険があるため縄張りの端を避けます。そのため境界付近のシカはオオカミに出遭う確率が低くなります。Mech(1977)は、ここで育った若いシカが後に縄張りの中心部へ補充されると考えました。シミュレーション内では、8単位以内でオオカミに捕獲されるシカは中心部で最も早く姿を消します。
群れが消滅すると何が起こりますか?
匂いが薄れるにつれて、隣の群れがその土地へと広がります。Remove a pack(群れの削除)プリセットで巣穴をタップすると、その群れが消去され、デフォルト設定では約1,400ステップかけて匂いが薄れ、隣接する群れの面積割合が増加していくのが数値で確認できます。Moorcroft、Lewis、Crabtree(2006)は、同様のモデルを用いてイエローストーンのコヨーテの群れにおける同様の領域変化を予測しました。
これは科学的なモデルですか?
公表されたメカニズム(他者の匂いからの退却を伴う匂い付け:Lewis and Murray 1993、White, Lewis and Murray 1996)を学ぶための教育用モデルです。1,000単位のフィールド、オオカミが匂いを感知する30単位の距離、シカの繁殖率、オオカミの狩りの成功率などの数値は、縄張りが1分程度で形成されるように選ばれたモデル用の設定値であり、実際の群れの観測値そのものではありません。
参考文献・資料
- Peters, R. P., & Mech, L. D. (1975). Scent-marking in wolves. American Scientist 63(6), 628–637.
- Mech, L. D. (1977). Wolf-pack buffer zones as prey reservoirs. Science 198, 320–321.
- Lewis, M. A., & Murray, J. D. (1993). Modelling territoriality and wolf–deer interactions. Nature 366, 738–740.
- Mech, L. D. (1994). Buffer zones of territories of gray wolves as regions of intraspecific strife. Journal of Mammalogy 75(1), 199–202.
- White, K. A. J., Lewis, M. A., & Murray, J. D. (1996). A model for wolf-pack territory formation and maintenance. Journal of Theoretical Biology 178(1), 29–43.
- Moorcroft, P. R., Lewis, M. A., & Crabtree, R. L. (2006). Mechanistic home range models capture spatial patterns and dynamics of coyote territories in Yellowstone. Proceedings of the Royal Society B 273, 1651–1659.
- Giuggioli, L., Potts, J. R., & Harris, S. (2011). Animal interactions and the emergence of territoriality. PLoS Computational Biology 7(3), e1002008.
- Potts, J. R., & Lewis, M. A. (2014). How do animal territories form and change? Lessons from 20 years of mechanistic modelling. Proceedings of the Royal Society B 281, 20140231.