
늑대 무리 영역
늑대 무리는 냄새 표시로 땅을 나누며, 영역 사이의 완충 지대에서는 사슴이 살아남습니다.
- Pack 1
- Pack 2
- Pack 3
- Pack 4
- Pack 5
- Pack 6
- Den
- Territory, tinted by pack
- Buffer zone or unclaimed
- Deer
- Lake
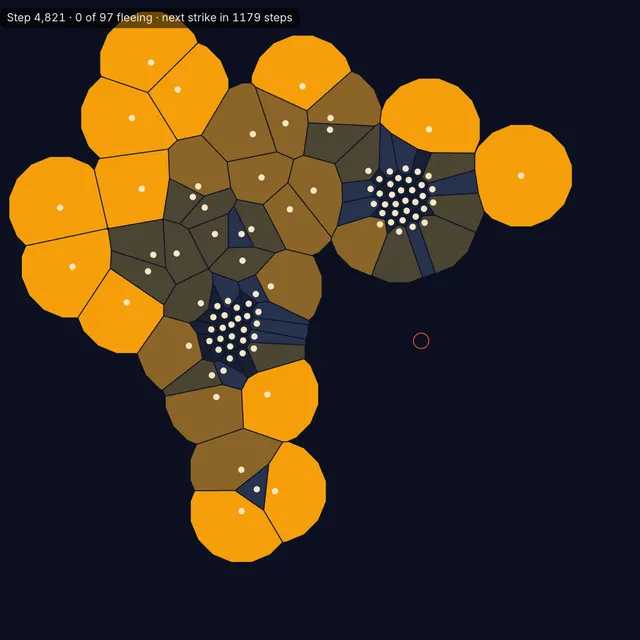
Each pack ranges from its den and marks it with scent; where wolves smell a neighbor's marks ahead they mark more and turn back, so territories tile the land with buffer zones between them. Tap to place a den or remove a pack, paint lakes and Erase them, or drop deer, an event in time, and see where they last. Rerun keeps the dens and lakes.
늑대 무리 영역 도구는 만족스러우신가요?


늑대 무리 영역 소개
- 적용 모델
- 외부 냄새 회피 및 냄새 표시 모델 (Lewis and Murray 1993)
- 무리 수
- 최대 8개 무리 (무리당 늑대 2–10마리)
- 영역 비율
- 6개 무리 기준 6,000 Step 진행 시 전체 공간의 약 83%
- 완충 지대
- 두 영역 사이 37단위 이내에 위치한 미점유 구역
- 사슴 개체수
- 최대 1,500마리, 완충 지대에서 생존율 극대화 (Mech 1977)
늑대 무리 영역 시뮬레이터는 늑대 무리가 냄새 표시를 통해 서식지를 나누는 원리를 보여줍니다. 각 무리는 보금자리(Den)를 중심으로 상관 무작위 보행(correlated random walk)을 하며 멀어질수록 되돌아가려는 성향이 강해집니다. 이 과정에서 이동 경로를 따라 고유한 냄새를 남깁니다. 전방 30단위 거리에서 다른 무리의 냄새를 맡으면 냄새 표시를 더 남긴 뒤 보금자리 방향으로 회피합니다. 냄새는 확산되지 않고 점차 옅어집니다. 이는 미네소타 북동부 야생 연구에서 관찰된 완충 지대 형성과 경계 부근의 냄새 표시 증가 현상을 Mark Lewis와 James Murray가 1993년에 정립한 모델입니다.
특정 지점의 격자 셀은 냄새 강도가 기준치를 넘을 때 가장 짙은 냄새를 남긴 무리의 소유가 됩니다. 두 영역 사이에 걸쳐 있으면서 어느 쪽에도 속하지 않은 37단위 이내의 공간은 완충 지대로 남습니다. 무리가 6개일 때 6,000 Step이 지나면 전체 면적의 약 83%가 영역으로 채워지며, 약 10%의 완충 지대가 그 사이에 생겨납니다. 2011년 Luca Giuggioli, Jonathan Potts, Stephen Harris가 규명했듯 냄새 지속 시간은 무리가 유지할 수 있는 영역의 크기를 결정합니다. Scent fades(냄새 옅어짐) 값을 높이면 영역의 크기가 줄어듭니다.
사슴은 무작위로 이동하며 최대 1,500마리까지 번식하고, 늑대로부터 8단위 거리 안에 들어가면 포식당합니다. 늑대는 완충 지대에 거의 들어가지 않으므로 사슴은 완충 지대에서 가장 오래 살아남습니다. 1977년 L. David Mech의 연구에 따르면, 개체수가 줄어들던 사슴 무리는 이웃 간의 치명적인 충돌을 피하기 위해 늑대들이 사냥을 자제하던 영역 경계면에서 생존했습니다. 계측 패널은 각 무리의 면적 비율과 완충 지대의 면적 및 사슴 비율을 수치로 표시하며, 차트를 통해 변화 추이를 기록합니다. 특정 무리를 제거하면 냄새가 옅어짐에 따라 인접 무리가 해당 영역을 흡수합니다.
늑대 무리 영역 사용법
- 프리셋 선택. Six packs는 6개의 보금자리를 배치해 영역이 형성되는 모습을 보여줍니다. Buffer zones and deer는 사슴 600마리를 추가하며, Remove a pack은 사슴을 추가하고 포인터를 Remove pack 모드로 전환합니다.
- 영역 형성 관찰. 냄새 강도가 기준치를 넘으면 각 무리의 땅이 고유 색상으로 칠해집니다. 완충 지대는 어두운 배경색을 유지합니다. 보금자리는 고리 형태, 늑대는 무리 색상의 원형, 사슴은 미색 점으로 표시됩니다.
- 지도 편집. Tool을 Den으로 두고 클릭하면 새 무리를 배치하고, Remove pack 상태에서 보금자리 주변을 클릭하면 해당 무리를 삭제합니다. Lake로 물결을 그려 늑대가 우회하게 만들거나, Deer로 사슴을 풀고, Erase로 물길을 지울 수 있습니다. Rerun은 현재 지도 설정 그대로 t = 0부터 다시 실행하며, Restart는 편집을 초기화하고 프리셋을 다시 시작합니다. Reset은 모든 설정을 기본값으로 되돌립니다.
- 무리 매개변수 조정. Pull to den은 늑대의 활동 반경을 제한하며, Marking at borders는 이웃 경계 부근의 표시 빈도를 조절합니다. Retreat from neighbors는 회피 강도를, Scent fades는 냄새 지속 시간을 결정합니다. 각 설정 옆의 ? 아이콘을 누르면 상세한 수치 정보가 표시됩니다.
- 완충 지대 수치 확인. 수치 창에 각 무리가 차지한 면적 비율이 해당 색상으로 표시되며, 완충 지대의 면적 및 사슴 점유율도 나타납니다. 사슴이 지도에 배치되면 완충 지대 내 사슴 비율이 면적 비율을 상회하는 모습을 차트로 확인할 수 있습니다.
- 내보내기. 현재 화면을 PNG로 저장하거나 8초짜리 영상을 녹화할 수 있습니다. 30초 시작 녹화를 선택하면 동일한 설정을 처음부터 프레임 단위로 렌더링하며 기록합니다.
자주 묻는 질문
늑대는 영역을 어떻게 표시하나요?
주 이동 경로를 따라 냄새 표시를 남기며, 다른 무리의 영역과 맞닿은 경계면 부근에 더 집중적으로 표시합니다. Roger Peters와 L. David Mech는 1975년 미네소타 늑대의 냄새 표시 습성을 보고했으며, Lewis와 Murray의 1993년 모델은 이처럼 외부 냄새를 피해 물러서는 행동이 공간을 영역별로 분할하는 과정을 수학적으로 입증했습니다.
늑대 무리 사이의 완충 지대란 무엇인가요?
이웃 무리와 충돌 위험이 커서 늑대들이 방문을 꺼리는 경계선 사이의 완충 공간입니다. Mech(1977)는 개체수가 감소하던 미네소타 북동부의 사슴들이 늑대의 사냥 활동이 드문 경계 중첩 지역에서 살아남았음을 발견했습니다. 본 시뮬레이션에서 완충 지대는 전체 면적의 약 10%를 차지하며, 사슴이 있을 경우 사슴 전체의 상당수가 이곳에 집중됩니다.
사슴이 완충 지대에서 더 오래 생존하는 이유는 무엇인가요?
늑대의 포식 활동이 가장 적기 때문입니다. 다른 무리와 마주치면 목숨을 잃을 수 있으므로 늑대는 영역 외곽 순찰을 피합니다. 결과적으로 경계 부근의 사슴은 사냥 위험에 덜 노출되며, Mech(1977)는 이곳에서 번식한 어린 사슴들이 영역 중심부로 다시 유입된다는 가설을 제시했습니다. 시뮬레이션에서도 8단위 거리 내에서 포획되는 사슴은 중심부에서 가장 빠르게 사라집니다.
한 무리가 사라지면 어떤 현상이 일어나나요?
남겨진 냄새 표시가 점차 사라지면서 인접 무리들이 빈자리를 차지합니다. Remove a pack 프리셋에서 보금자리를 누르면 무리가 사라지고, 기본 설정 기준 약 1,400 Step에 걸쳐 냄새가 소멸하며 인접 무리의 영역 비율이 증가합니다. Moorcroft, Lewis, Crabtree(2006)는 옐로스톤의 코요테 무리를 대상으로 유사한 모델을 적용해 이러한 영역 확장을 규명했습니다.
실제 과학적 모델에 기반하고 있나요?
외부 냄새 회피에 따른 냄새 표시 모델(Lewis and Murray 1993; White, Lewis and Murray 1996)을 토대로 제작된 교육용 시뮬레이션입니다. 1,000단위 크기의 공간, 30단위의 후각 감지 거리, 사슴 번식 주기 및 사냥 성공률 등은 1분 이내에 영역 형성을 관찰할 수 있도록 맞춘 모형 변수입니다.
참고 문헌
- Peters, R. P., & Mech, L. D. (1975). Scent-marking in wolves. American Scientist 63(6), 628–637.
- Mech, L. D. (1977). Wolf-pack buffer zones as prey reservoirs. Science 198, 320–321.
- Lewis, M. A., & Murray, J. D. (1993). Modelling territoriality and wolf–deer interactions. Nature 366, 738–740.
- Mech, L. D. (1994). Buffer zones of territories of gray wolves as regions of intraspecific strife. Journal of Mammalogy 75(1), 199–202.
- White, K. A. J., Lewis, M. A., & Murray, J. D. (1996). A model for wolf-pack territory formation and maintenance. Journal of Theoretical Biology 178(1), 29–43.
- Moorcroft, P. R., Lewis, M. A., & Crabtree, R. L. (2006). Mechanistic home range models capture spatial patterns and dynamics of coyote territories in Yellowstone. Proceedings of the Royal Society B 273, 1651–1659.
- Giuggioli, L., Potts, J. R., & Harris, S. (2011). Animal interactions and the emergence of territoriality. PLoS Computational Biology 7(3), e1002008.
- Potts, J. R., & Lewis, M. A. (2014). How do animal territories form and change? Lessons from 20 years of mechanistic modelling. Proceedings of the Royal Society B 281, 20140231.