
Simulation ng gawi ng mga hayop
Kumikilos ang mga hayop batay sa ilang lokal na panuntunan, at doon nagmumula ang gawi ng buong grupo. Bawat simulation dito ay nagpapatakbo ng nai-publish na model ng isang gawi, kaya ginagawa lang ng kolonya, kawan, o pumpok kung ano ang sinasabi ng model, at ipinapakita ng chart o readout ang resulta.
Nagtatayo at pumipili ang mga insekto nang walang pangkalahatang plano. Sinusundan ng Ant Colony ang dalawang pheromone trail na inilarawan nina Jean-Louis Deneubourg at mga kasamahan noong 1990, na may mga kapanganakan at kamatayan, gagamba, at karibal na kolonya. Inililipat ng Honeybee Foraging ang mga mangangalap sa mas saganang bulaklak sa pamamagitan ng pagsasayaw, tulad sa 1991 model nina Scott Camazine at James Sneyd. Nagtatayo naman ang Termite Mound Building ng pantay-pantay ang agwat na haligi ng lupa gamit ang stigmergy, ayon sa 1977 model ni Deneubourg, pati na mga pader sa paligid ng reyna.
Pinagsasaluhan ng mga vertebrate ang peligro, kaalaman, lupain, at init. Binibigyan ng Selfish Herd ang bawat hayop ng 1971 domain of danger ni Hamilton, kaya nagsisiksikan ang kawan kapag may banta at ang nasa gilid ang pinakananganganib. Ipinapakalat ng Crow Mobbing ang kaalaman tungkol sa mapanganib na mukha sa pamamagitan ng mga grupo at mula sa mga magulang, batay sa mga eksperimento gamit ang maskara kung saan kumalat ang paninita nang hindi bababa sa 1.2 km sa loob ng limang taon (Cornell, Marzluff, at Pecoraro 2012). Hinahati ng Wolf Pack Territories ang lupain gamit ang mga scent mark, na may buffer zones kung saan nakakaligtas ang mga usa (Lewis at Murray 1993; Mech 1977). Inililipat naman ng Penguin Huddle ang mga penguin na pinakanaaapektuhan ng lamig patungo sa protektadong bahagi, kaya unti-unting umuusad ang pumpok papunta sa direksyon ng hangin (Waters, Blanchette, at Kim 2012). Pinapagpalit-palit ng Predator-Prey Ecosystem ang mga kuneho at fox, sabay-sabay na kumikislap ang Firefly Synchrony (Mirollo at Strogatz 1990), at ginagabayan ng Flocking (Boids), sa ilalim ng Automata at Buhay, ang mga ibon gamit ang 1987 rules ni Craig Reynolds.
Binabanggit ng bawat tool ang mga pinagkunan ng mga panuntunan nito, tinutukoy kung alin sa mga numero nito ang mga setting ng model, at iniingatan ang mga setting nito sa share link, para makapagpatakbo ang isang klase ng parehong eksperimento.
9 na Gawi ng mga Hayop tools
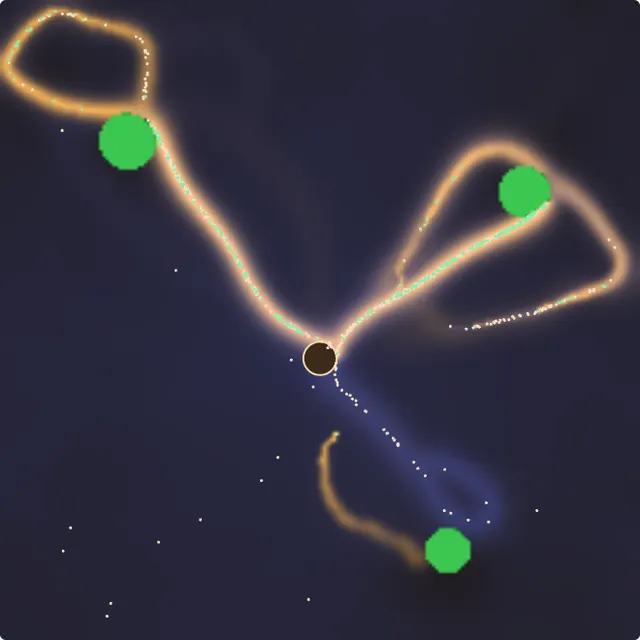
Ant Colony
Daan-daang langgam ang gumagawa ng pheromone trail papunta sa pagkain; i-on ang births at deaths, maglagay ng gagamba, o pagsabungin ang dalawang kolonya.

Predator-Prey Ecosystem
Kuneho, soro, at damo sa isang live food web — panoorin ang mga siklo ng Lotka-Volterra at ebolusyon.
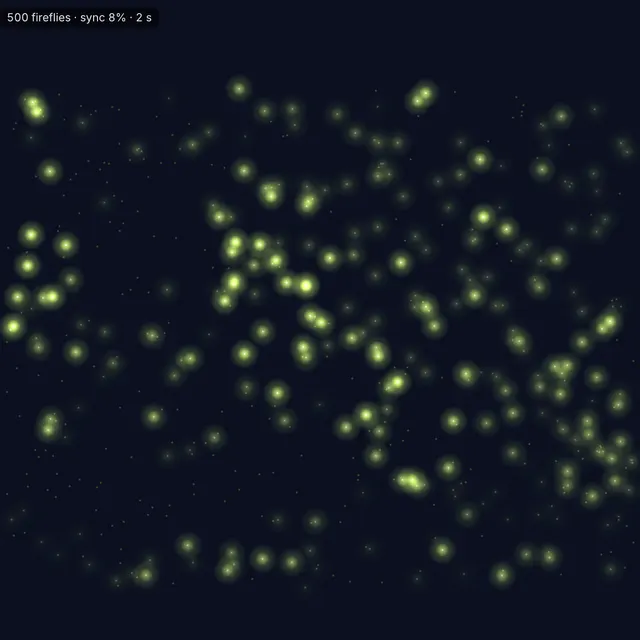
Firefly Synchrony
Simulasyon ng mga alitaptap na mula sa magulong pagkutitap ay sabay-sabay nang kumukutitap.
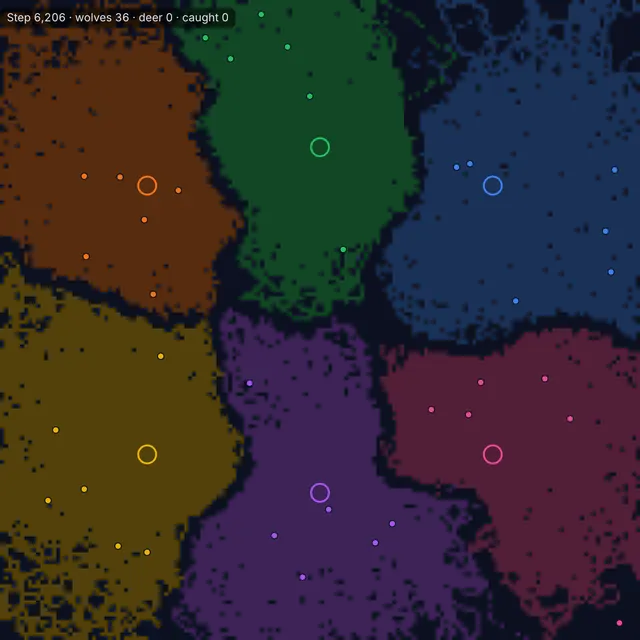
Wolf Pack Territories
Hinahati ng mga pack ng lobo ang lupain gamit ang scent mark, na may buffer zone sa pagitan ng mga teritoryo kung saan nakakaligtas ang mga usa.

Crow Mobbing
Inaatake at pinagagalitan ng mga uwak ang mukhang mapanganib, natututo ang ibang uwak, at naipapasa ang kaalamang ito nang maraming taon.
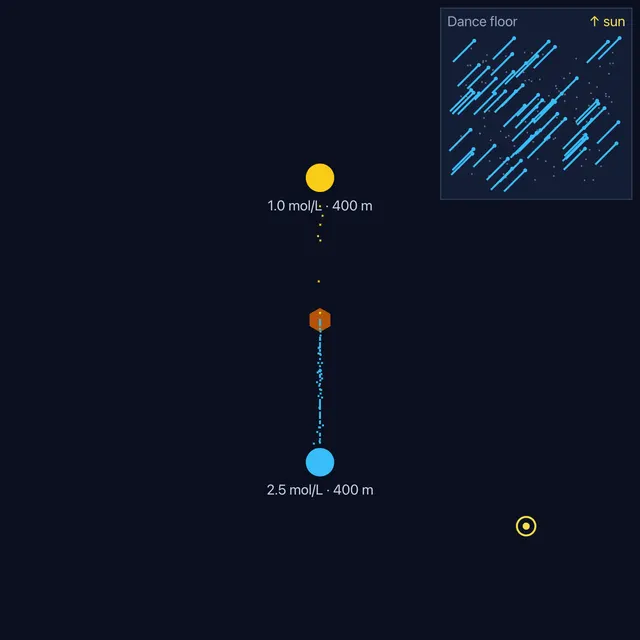
Honeybee Foraging
Mas matagal sumayaw ang mga pukyutan kapag mas sagana ang pagkain, at sinusundan ito ng iba upang mapili ng kolonya ang pinakamagagandang bulaklak.
Termite Mound Building
Naghuhulog ng lupa ang mga anay kung saan malakas ang pheromone ng sariwang lupa, kaya kusang tumataas ang pantay-pantay na poste nang walang plano.
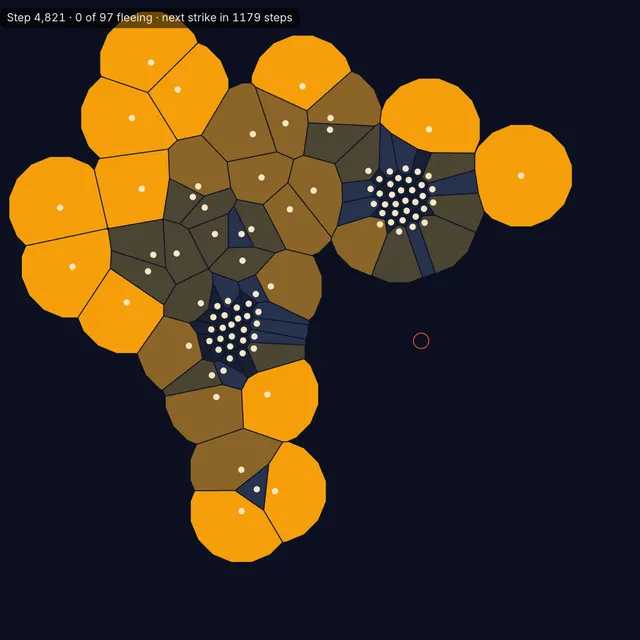
Selfish Herd
Nagsisiksikan ang mga hayop para paliitin ang panganib sa paligid nila, kaya ang mga nasa gilid ang kadalasang nahuhuli.
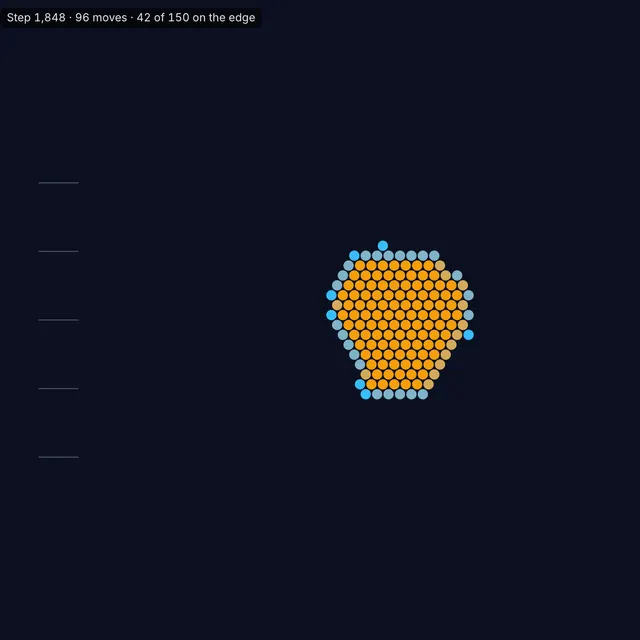
Penguin Huddle
Pumupunta sa may kubling bahagi ang mga penguin na naiinitan o nilalamig sa hangin, kaya dahan-dahang umuusad ang kumpol at naibabahagi ang init.
Mga Madalas Itanong (FAQ)
Ano ang isang simulation ng gawi ng mga hayop?
Isang model na nagbibigay sa bawat hayop ng ilang panuntunang kinuha mula sa mga pag-aaral sa field o laboratoryo, at hinahayaang lumitaw mula rito ang gawi ng grupo. Sinusundan ng mga langgam dito ang dalawang pheromone trail (Deneubourg at mga kasamahan 1990), sumusunod ang mga bubuyog sa mga random na sayaw (Camazine at Sneyd 1991), at bumabalik ang mga lobo palayo sa scent mark ng kapitbahay (Lewis at Murray 1993).
Maganda ba ang mga simulation na ito para sa klase sa biology?
Oo. Libre ang mga ito, hindi kailangan mag-sign up, gumagana sa mga Chromebook at tablet, at naitatabi ang mga setting sa share link. Sinusuportahan ng Ant Colony, Honeybee Foraging, Termite Mound Building, Selfish Herd, Crow Mobbing, Wolf Pack Territories, at Penguin Huddle ang NGSS HS-LS2-8 tungkol sa gawi ng grupo, at sinusuportahan ng Predator-Prey Ecosystem ang MS-LS2-1 at MS-LS2-2 tungkol sa populasyon at interaksyon.
Tumutugma ba ang mga numero sa mga totoong hayop?
Nagmumula ang mga panuntunan sa mga nai-publish na pag-aaral, pero maraming rate ang mga setting ng model na pinili para matapos ang takbo sa loob ng ilang minuto, at tinutukoy ng bawat tool kung alin ang mga ito. Ipinapakita ng mga simulation kung paano gumagana ang isang gawi, hindi ang eksaktong numero para sa isang partikular na species.