
Simulações de comportamento animal
Os animais agem com base em algumas regras locais, e o comportamento de todo o grupo decorre delas. Cada simulação aqui executa um modelo publicado de um comportamento específico; assim, uma colônia, um rebanho ou um bando faz exatamente o que o modelo prevê, enquanto gráficos e leituras numéricas exibem os resultados.
Insetos constroem e tomam decisões sem um plano central. Colônia de Formigas segue as duas trilhas de feromônio descritas por Jean-Louis Deneubourg e colaboradores em 1990, com nascimentos, mortes, aranhas e colônias rivais. Forrageamento de Abelhas conduz as forrageadoras às flores mais ricas por meio da dança, conforme o modelo de 1991 de Scott Camazine e James Sneyd. Construção de Cupinzeiro ergue pilares de terra regularmente espaçados por estigmergia, com base no modelo de 1977 de Deneubourg, além de paredes ao redor da rainha.
Vertebrados compartilham riscos, conhecimento, território e calor. Rebanho Egoísta atribui a cada animal o domínio de perigo de Hamilton (1971), fazendo o rebanho se compactar sob ameaça, enquanto a borda assume os maiores riscos. Assédio Coletivo de Corvos dissemina o reconhecimento de um rosto hostil por meio de bandos e de pais para filhotes, reproduzindo experimentos com máscaras em que o comportamento de alerta se espalhou por pelo menos 1,2 km em cinco anos (Cornell, Marzluff e Pecoraro, 2012). Territórios de Alcatéias divide a área por meio de marcas de odor, gerando zonas de amortecimento onde cervos sobrevivem (Lewis e Murray, 1993; Mech, 1977). Aglomeração de Pinguins desloca os pinguins mais expostos para o lado protegido do vento, fazendo com que o grupo avance lentamente a favor da ventania (Waters, Blanchette e Kim, 2012). Ecossistema Predador-Presa alterna ciclos de coelhos e raposas, Sincronia de Vaga-Lumes sincronizam seus lampejos em uníssono (Mirollo e Strogatz, 1990), e Cardumes e Revoada (Boids), na seção Autômatos e Vida, orienta aves segundo as regras formuladas por Craig Reynolds em 1987.
Cada ferramenta indica as referências teóricas de suas regras, especifica quais parâmetros pertencem à modelagem original e armazena os ajustes definidos no link de compartilhamento (Share), permitindo que turmas inteiras repliquem exatamente o mesmo experimento.
9 ferramentas de Comportamento Animal
Colônia de Formigas
Centenas de formigas criam trilhas de feromônio até a comida; ative nascimentos e mortes, coloque aranhas ou confronte duas colônias.

Ecossistema Predador-Presa
Coelhos, raposas e grama em uma cadeia alimentar viva: veja os ciclos de Lotka-Volterra e evolução.
Sincronia de Vaga-Lumes
Simulação de vaga-lumes que mudam de lampejos aleatórios para uma pulsação em uníssono.
Territórios de Alcatéias
Alcatéias dividem o território usando marcas de cheiro, criando zonas neutras entre fronteiras onde os cervos sobrevivem.

Assédio Coletivo de Corvos
Corvos que reconhecem um rosto perigoso o atacam, corvos inexperientes aprendem no bando e o conhecimento se espalha por anos.
Forrageamento de Abelhas
Operárias dançam por mais tempo por fontes melhores e abelhas ociosas seguem uma dança aleatória, fazendo a colmeia escolher as melhores flores.
Construção de Cupinzeiro
Cupins depositam terra onde o feromônio de terra fresca é forte, erguendo pilares espaçados uniformemente sem nenhum plano prévio.
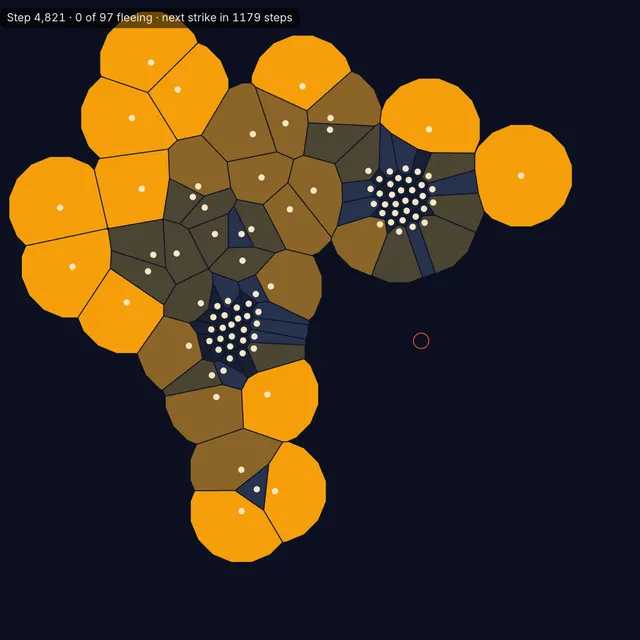
Rebanho Egoísta
Animais se aglomeram para reduzir seus domínios de perigo, e aqueles que ficam nas bordas são capturados com mais frequência.
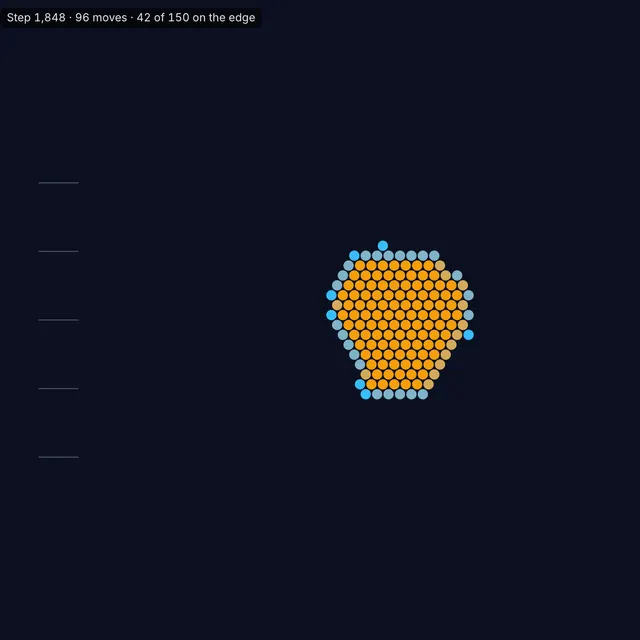
Aglomeração de Pinguins
Pinguins expostos caminham para o lado protegido do vento, fazendo o grupo se deslocar lentamente enquanto o calor é compartilhado.
Perguntas frequentes
O que é uma simulação de comportamento animal?
É um modelo computacional que atribui a cada animal regras elementares obtidas em estudos de campo ou de laboratório, permitindo que a dinâmica coletiva do grupo surja de forma espontânea. As formigas aqui reproduzidas orientam-se por duas trilhas de feromônio (Deneubourg e colaboradores, 1990), as abelhas respondem a danças aleatórias (Camazine e Sneyd, 1991) e os lobos recuam diante das marcas de cheiro de grupos vizinhos (Lewis e Murray, 1993).
Essas simulações são adequadas para aulas de biologia?
Sim. São gratuitas, não exigem cadastro, rodam com facilidade em Chromebooks e tablets e salvam suas configurações diretamente no link gerado pelo botão Share. As ferramentas Colônia de Formigas, Forrageamento de Abelhas, Construção de Cupinzeiro, Rebanho Egoísta, Assédio Coletivo de Corvos, Territórios de Alcatéias e Aglomeração de Pinguins apoiam o padrão NGSS HS-LS2-8 sobre comportamento grupal, enquanto Ecossistema Predador-Presa atende às diretrizes MS-LS2-1 e MS-LS2-2 voltadas para dinâmicas de populações e interações ecológicas.
Os parâmetros correspondem com exatidão a animais reais?
As regras baseiam-se em publicações científicas consolidadas, mas diversas taxas e velocidades funcionam como parâmetros do modelo, calibrados para que a dinâmica se desenvolva no navegador em poucos minutos. As ferramentas indicam com transparência essas escolhas: o objetivo principal é ilustrar o mecanismo de funcionamento de cada comportamento coletivo, e não fornecer métricas biométricas exatas de uma espécie.