
動物の行動シミュレーション
動物はごく単純な局所的ルールに基づいて行動し、その積み重ねが集団全体の振る舞いを生み出します。本ページの各シミュレーションは、査読付きの行動モデルを忠実に実行するものです。コロニーや群れはモデルの規則通りにのみ動き、その結果はグラフや数値として表示されます。
昆虫は全体計画を持たずに構築や意思決定を行います。アリのコロニーシミュレーションは、Jean-Louis Deneubourgらが1990年に発表した2種類のフェロモントレイルモデルに準拠し、誕生や死亡、クモの存在、対立コロニーとの関係を再現します。ミツバチの採餌は、Scott CamazineとJames Sneydによる1991年のモデルに基づき、ダンスによって採餌バチをより豊かな蜜源へ誘導します。シロアリの塚形成は、Deneubourgの1977年モデルに従い、スティーグマジー(間接的協調作業)によって等間隔に土の柱を立て、女王の周りに壁を築きます。
脊椎動物はリスク、知識、土地、熱を共有します。利己的な群れはHamiltonの1971年の危険領域理論に基づき、群れが脅威に直面して密集し、外縁部の個体ほど危険にさらされる様子を描きます。カラスのモビング(疑似攻撃)は、マスクを用いた実験(Cornell, Marzluff, Pecoraro 2012)を基に、親から子へ、またモビングを通じて危険な人物の顔が5年間で1.2km以上伝播した過程を再現します。オオカミの縄張りは臭い付けによって土地を分割し、シカが生き延びる緩衝地帯を形成します(Lewis, Murray 1993; Mech 1977)。ペンギンのハドル(密集行動)は、最も外側にいる個体が風下へと回り込むことで、群れ全体が風下へとゆっくり移動する現象をモデル化しています(Waters, Blanchette, Kim 2012)。さらに捕食者と獲物の生態系ではウサギとキツネの周期変動を再現し、ホタルの同期明滅では同期明滅(Mirollo, Strogatz 1990)を扱い、オートマトン&生命のフロッキング(群れシミュレーション)ではCraig Reynoldsの1987年のルールに従って鳥の群れを制御します。
すべてのツールで行動ルールの典拠を明記し、どのパラメータが設定値であるかを示しています。設定内容はShare(共有)リンクに保持されるため、授業でも全員がまったく同じ実験条件を再現できます。
動物の行動のツール(9件)
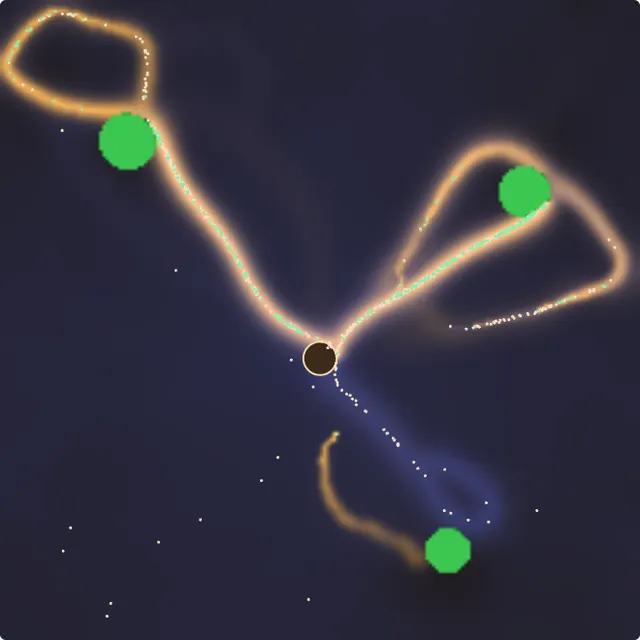
アリのコロニーシミュレーション
数百匹のアリが餌へのフェロモントレイルを形成します。誕生と死亡を有効化したり、クモを配置したり、2つのコロニーを対決させたりできます。

捕食者と獲物の生態系
ウサギ、キツネ、草による生きた食物網。Lotka-Volterra周期と自然淘汰の進化を観察できます。
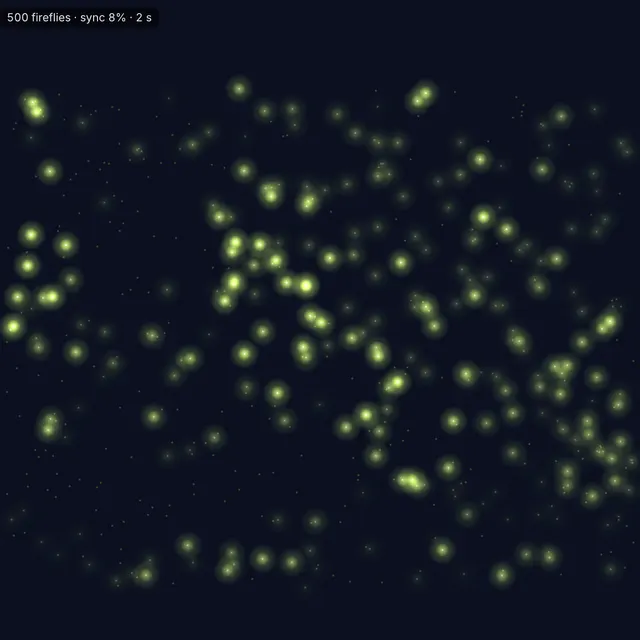
ホタルの同期明滅
シミュレートされたホタルたちが、ランダムな点滅から次第に一斉に光を揃えていく同期現象を再現します。
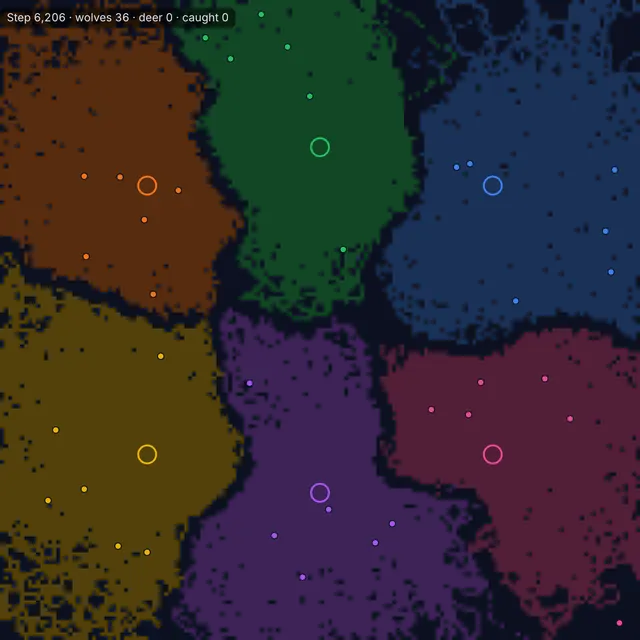
オオカミの縄張り
オオカミの群れがマーキングによって縄張りを形成し、境界の緩衝地帯でシカが生き延びます。

カラスのモビング(疑似攻撃)
危険な顔を覚えたカラスが威嚇し、周囲の無知なカラスがそれを学習して、知識が何年にもわたり拡散します。
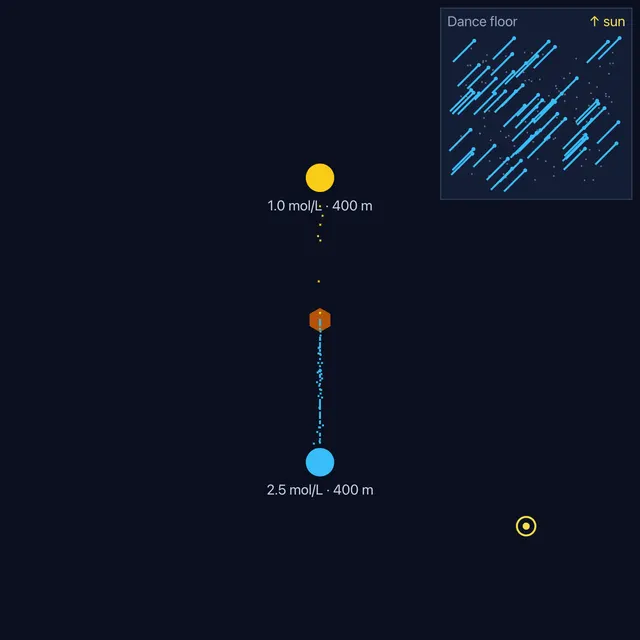
ミツバチの採餌
採餌バチは蜜の多い場所ほど長くダンスを踊り、待機中のハチがそれに従うことで、コロニー全体が最適な花を選び取ります。
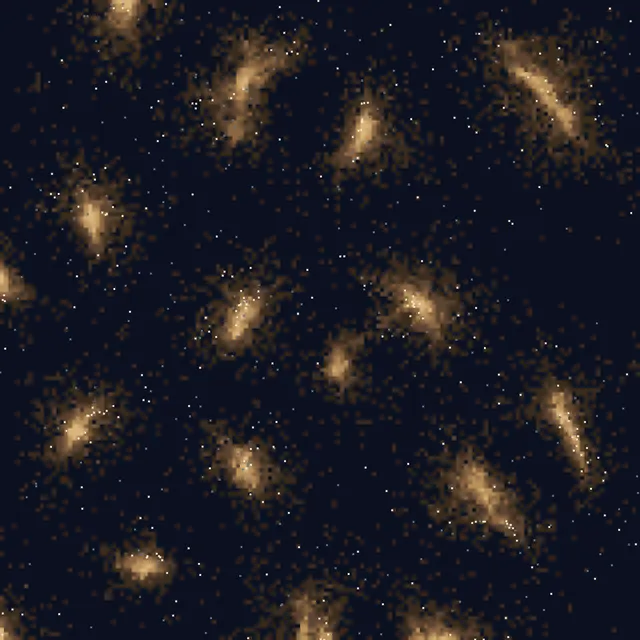
シロアリの塚形成
シロアリは新しい土のフェロモンが強い場所に土を運ぶため、設計図なしで等間隔に柱が立ち上がります。
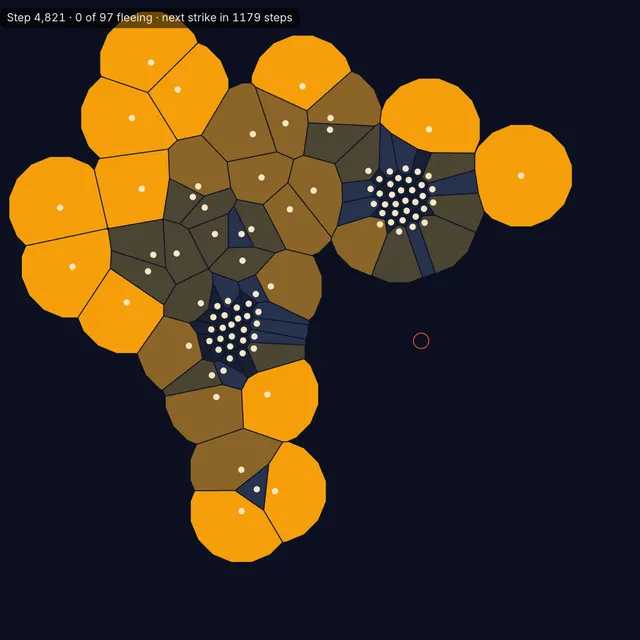
利己的な群れ
動物は危険領域を小さくするために密集し、外縁部に取り残された個体が最も捕食されやすくなります。
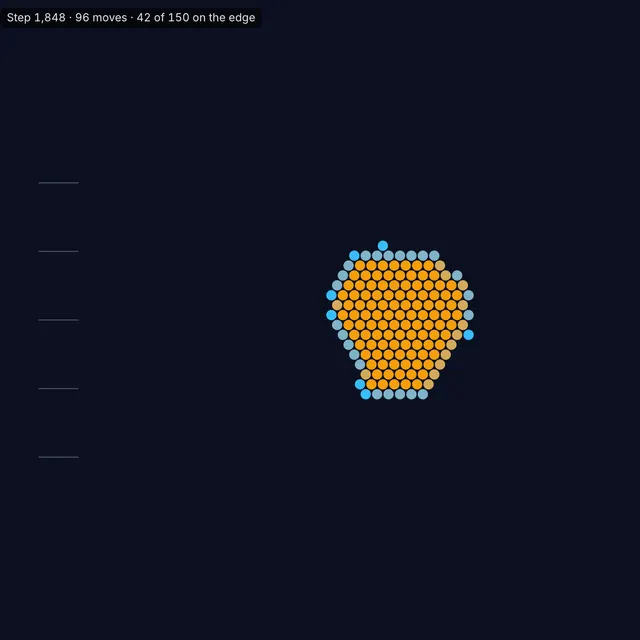
ペンギンのハドル(密集行動)
外側のペンギンが風下の暖かい側へと回り込むことで、集団全体が風下へと移動しながら熱が共有されます。
よくある質問
動物の行動シミュレーションとは何ですか?
野外調査や室内実験から得られた少数の単純な行動ルールを各個体に与え、集団全体の振る舞いを創発させるモデルです。本ツールでは、アリは2種類のフェロモントレイルを辿り(Deneubourgら 1990)、ミツバチはダンスに従い(Camazine, Sneyd 1991)、オオカミは隣接パックの臭い付けを避けて引き返します(Lewis, Murray 1993)。
これらのシミュレーションは生物の授業に適していますか?
はい。完全無料で登録も不要、Chromebookやタブレットのブラウザで軽快に動作し、Share(共有)リンクで設定をそのまま共有できます。アリのコロニーシミュレーション、ミツバチの採餌、シロアリの塚形成、利己的な群れ、カラスのモビング(疑似攻撃)、オオカミの縄張り、ペンギンのハドル(密集行動)は集団行動に関するNGSS HS-LS2-8に対応し、捕食者と獲物の生態系は個体群と相互作用を扱うMS-LS2-1およびMS-LS2-2に対応しています。
表示される数値は実際の動物と完全に一致しますか?
行動ルール自体は学術論文に基づいています。ただし、数分程度の授業内で現象を観察できるよう、各種の発生率や移動速度などはモデル用の設定値として調整されており、各ツールの解説にその詳細を明記しています。特定の生物種の厳密な測定データそのものではなく、行動メカニズムの原理を視覚的に学ぶためのツールです。