
동물 행동 시뮬레이션
동물은 몇 가지 국소적인 규칙에 따라 행동하며, 집단 전체의 행동은 이로부터 창발됩니다. 여기에 수록된 각 시뮬레이션은 특정 행동에 관한 공인 학술 모델을 실행하므로, 군집이나 무리는 모델이 규정한 규칙대로만 움직이며 그 결과가 차트나 수치로 표시됩니다.
곤충은 중앙 계획 없이도 구조물을 짓고 결정을 내립니다. 개미 군집는 Jean-Louis Deneubourg 연구진이 1990년에 기술한 두 개의 페로몬 경로를 따르며, 개체의 탄생과 죽음, 거미 및 경쟁 군집 요소를 포함합니다. 꿀벌 먹이 탐색은 Scott Camazine과 James Sneyd의 1991년 모델처럼 춤을 통해 먹이 탐색 개체를 더 풍부한 꽃밭으로 모읍니다. 흰개미 집 짓기는 Deneubourg의 1977년 모델에 따라 스티그머지를 통해 일정한 간격의 흙기둥을 세우고 여왕 주변에 벽을 형성합니다.
척추동물은 위험, 지식, 영역, 온기를 함께 공유합니다. 이기적 무리는 각 동물에게 Hamilton의 1971년 위험 영역 개념을 부여하여, 무리가 위협을 받을 때 한데 뭉치고 가장자리의 개체가 가장 큰 위험을 감수하도록 합니다. 까마귀 모빙은 위협 행동과 부모로부터의 학습을 통해 위험한 얼굴에 대한 지식을 전파하며, 이는 5년 동안 경고 행동이 최소 1.2km까지 확산되었던 가면 실험(Cornell, Marzluff, Pecoraro 2012)을 기반으로 합니다. 늑대 무리 영역는 냄새 표식을 통해 땅을 나누며, 사슴이 생존할 수 있는 완충 지대를 형성합니다(Lewis, Murray 1993; Mech 1977). 펭귄 허들링은 외부에 가장 많이 노출된 펭귄이 바람을 피할 수 있는 쪽으로 돌아 이동하면서 무리 전체가 바람 방향을 따라 서서히 움직이게 만듭니다(Waters, Blanchette, Kim 2012). 포식자-피식자 생태계은 토끼와 여우의 개체수 주기를 다루고, 반딧불이 동기화는 깜빡임의 동기화(Mirollo, Strogatz 1990)를 보여주며, 오토마타 및 생명 범주의 무리 짓기(Boids)은 Craig Reynolds의 1987년 규칙에 따라 새 무리의 움직임을 제어합니다.
각 도구는 적용된 규칙의 출처를 밝히고, 어떤 수치가 모델의 설정값인지 명시하며, Share(공유) 링크에 설정을 그대로 저장하므로 학급 전체가 동일한 조건으로 실험을 진행할 수 있습니다.
동물 행동 도구 (9개)
개미 군집
수백 마리의 개미가 먹이를 향해 페로몬 길을 만듭니다. 탄생과 죽음을 켜거나, 거미를 배치하거나, 두 군체를 대결시킬 수 있습니다.

포식자-피식자 생태계
토끼, 여우, 풀로 이루어진 실시간 먹이그물입니다. Lotka-Volterra 주기와 진화 과정을 관찰해보세요.
반딧불이 동기화
무작위로 깜빡이던 반딧불이들이 점차 하나의 박자로 일제히 점멸하는 동기화 과정을 관찰해 보세요.
늑대 무리 영역
늑대 무리는 냄새 표시로 땅을 나누며, 영역 사이의 완충 지대에서는 사슴이 살아남습니다.

까마귀 모빙
위험한 얼굴을 아는 까마귀가 경고음을 내면 무리 속 다른 까마귀들도 이를 배우고, 이 기억은 수년간 퍼져 나갑니다.
꿀벌 먹이 탐색
먹이가 풍부할수록 탐색벌이 더 길게 춤추고 대기 중인 벌들이 이를 따라가면서, 군체 전체가 가장 좋은 꽃을 찾아냅니다.
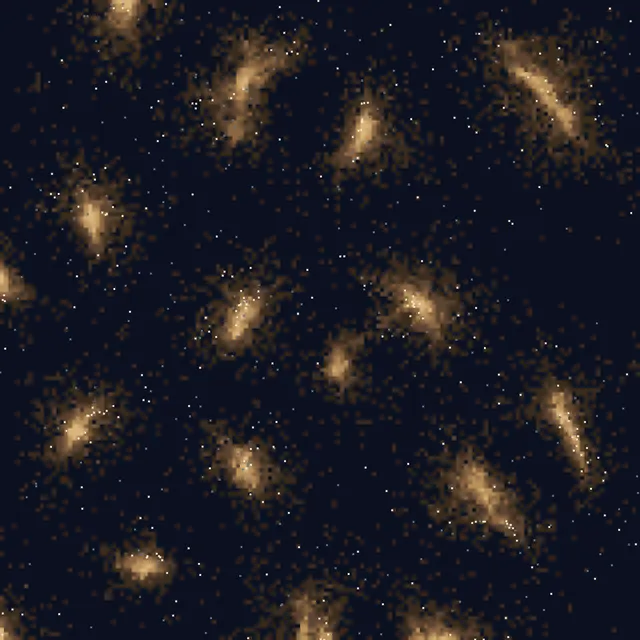
흰개미 집 짓기
흰개미는 새 흙의 페로몬이 강한 곳에 흙을 내려놓으며, 특별한 계획 없이도 일정한 간격의 기둥들이 솟아오릅니다.
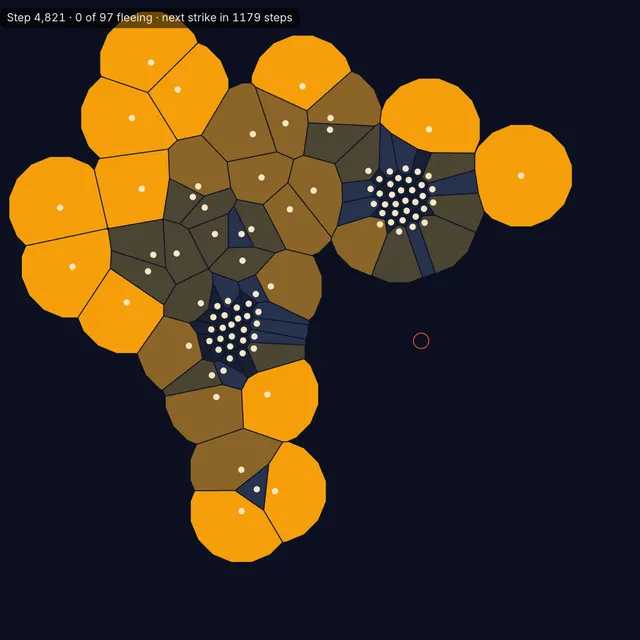
이기적 무리
동물들은 위험 영역을 줄이기 위해 서로 뭉치며, 가장자리에 남겨진 개체들이 주로 포식자에게 잡힙니다.
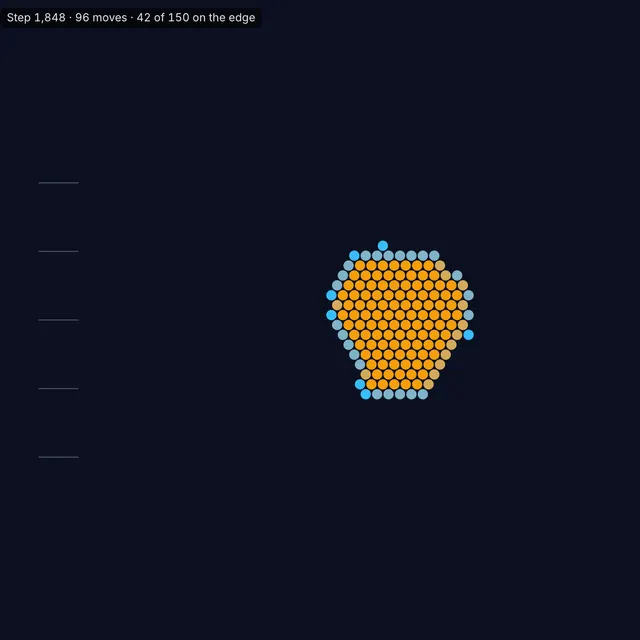
펭귄 허들링
추위에 노출된 펭귄들이 바람을 막아 주는 안쪽으로 이동하면서, 무리는 바람 부는 방향으로 천천히 움직이고 온기를 나눕니다.
자주 묻는 질문
동물 행동 시뮬레이션이란 무엇인가요?
야외 관찰이나 실험실 연구에서 얻은 몇 가지 국소 규칙을 개별 동물에게 부여하고, 그로부터 집단 전체의 행동이 어떻게 창발되는지 관찰하는 모델입니다. 본 사이트의 개미는 두 개의 페로몬 경로를 따르고(Deneubourg 연구진 1990), 꿀벌은 무작위 춤을 따르며(Camazine, Sneyd 1991), 늑대는 이웃 무리의 냄새 표식을 발견하면 되돌아섭니다(Lewis, Murray 1993).
이 시뮬레이션들을 생물 수업에 활용할 수 있나요?
네, 활용하기 좋습니다. 무료이며 가입이 필요 없고, 크롬북과 태블릿에서 원활히 실행되며, Share(공유) 링크에 설정이 보존됩니다. Ant Colony, Honeybee Foraging, Termite Mound Building, Selfish Herd, Crow Mobbing, Wolf Pack Territories, Penguin Huddle은 집단 행동에 관한 NGSS HS-LS2-8 성취 기준을 충족하며, Predator-Prey Ecosystem은 개체군 및 상호작용을 다루는 MS-LS2-1과 MS-LS2-2를 지원합니다.
시뮬레이션의 수치는 실제 동물과 일치하나요?
행동 규칙은 발표된 학술 연구에서 가져왔으나, 시뮬레이션이 몇 분 내에 완료될 수 있도록 여러 속도와 비율은 모델 설정값으로 조정되었으며 각 도구에 상세히 명시되어 있습니다. 이 시뮬레이션들은 특정 종의 정밀한 수치 측정보다는 행동 원리가 작동하는 메커니즘을 보여주는 데 초점을 맞추고 있습니다.